
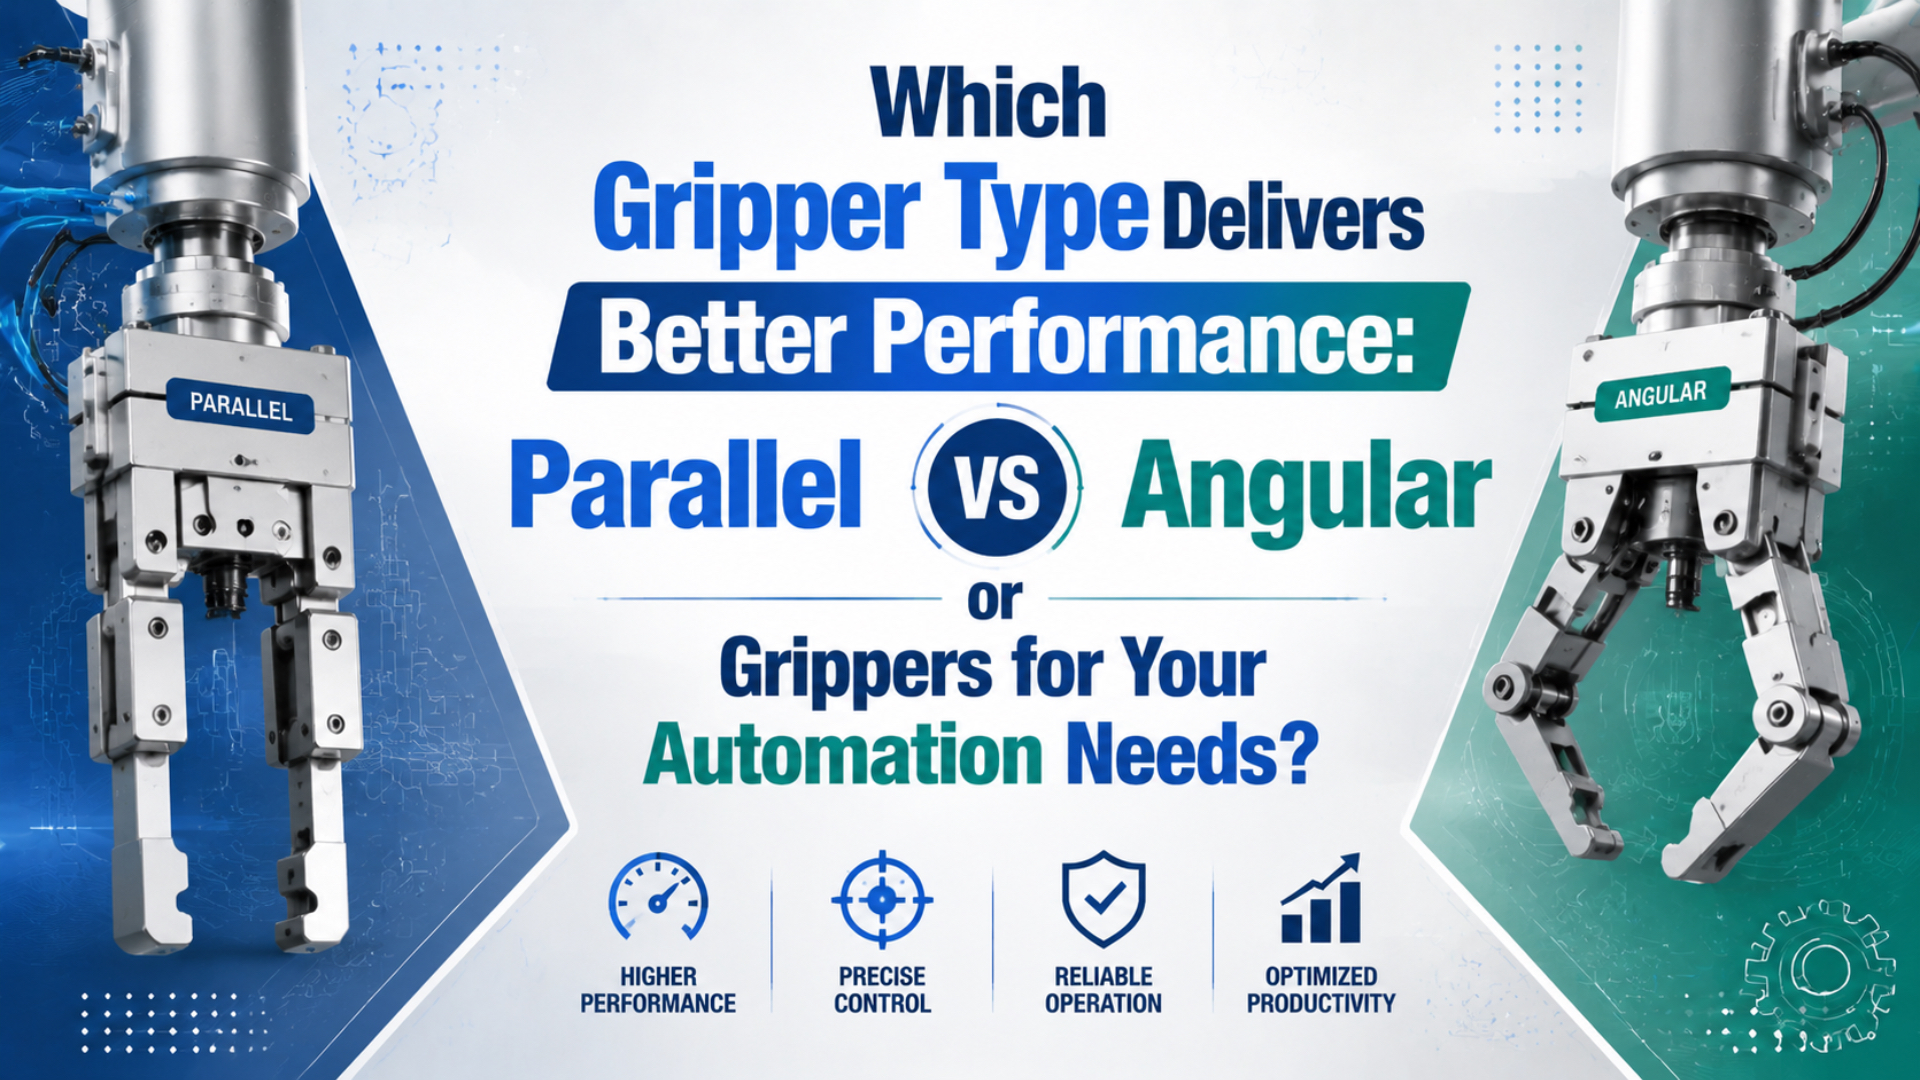
เมื่อเลือกระหว่าง parallel or angular grippers ไม่มีชนิดใดดีกว่าโดยอัตโนมัติ Parallel gripper มักเหมาะกว่าเมื่อ finger ต้องรักษาทิศทางเดิมบนผิวเรียบหรือชิ้นงานที่มีมิติแน่นอน Angular gripper มักเหมาะกว่าเมื่อ finger ต้องแกว่งออกจาก nest, fixture wall หรือเส้นทางโหลดหลังปล่อยชิ้นงาน
Geometry ของ application เป็นตัวตัดสิน
ความต่างนี้ฟังดูง่าย แต่ช่วยป้องกันความผิดพลาดในสเปกที่พบบ่อย: เทียบแรงใน catalog หรือความกว้างตัวเครื่องก่อนวาดจุดสัมผัสจริง กระบวนการเลือกของ SMC ตรวจ gripping force, external force on the fingers และ gripping-point position เป็นสามขั้นตอนแยกกัน (SMC, 2025)
ประเด็นสำคัญ
- Parallel jaws รักษาทิศทางของ finger; angular jaws หมุนเป็น arc
- SMC แนะนำช่วง gripping-force เริ่มต้นที่ 10 ถึง 20 เท่าของน้ำหนักชิ้นงาน และต้องมี margin มากขึ้นเมื่อมี acceleration หรือ impact
- เปรียบเทียบแรงที่จุดสัมผัสจริง finger length, fixture clearance, sensing และ safe state หลังสูญเสียลม
Parallel vs Angular Grippers: คำตอบสั้น
ใน catalog ของ SMC ตระกูล MHZ2 parallel มาตรฐานครอบคลุม bore 7 ขนาดตั้งแต่ 6 ถึง 40 mm ขณะที่ MHC2 angular มี 4 ขนาดตั้งแต่ 10 ถึง 25 mm (SMC MHZ2, 2025; SMC MHC2, 2024) ช่วงเหล่านี้แสดงความหลากหลายของผลิตภัณฑ์ ไม่ใช่อันดับสมรรถนะสากล
ชื่อใน catalog ไม่ได้ตัดสิน application
เลือก parallel gripper เมื่อข้อความเหล่านี้จริงทั้งหมดหรือเกือบทั้งหมด:
- มีผิวเรียบสองด้านตรงข้ามให้จับ
- ทิศทางของ finger ต้องคงที่ตลอด stroke
- tooling ชุดเดียวต้อง center ช่วงความกว้างที่ควบคุมได้เข้าสู่ nest, chuck หรือ gauge
- tooling ที่ยาวขึ้นหรือโหลดภายนอกต้องใช้ jaw ที่มี guide พร้อม limit side-load และ moment ที่เผยแพร่ไว้ ณ ระยะสัมผัสที่เสนอ
เลือก angular gripper เมื่อ layout มีข้อจำกัดอีกแบบ:
- finger ต้องแกว่งหลบหลังปล่อยชิ้นงาน
- motion ปิดสั้นพอ แต่ clearance ตอนเปิดสำคัญ
- pivoting ช่วยหลบ fixture lip, wall, conveyor guide หรือ tool ข้างเคียงระหว่าง approach และ withdrawal
- layout ของเครื่องรองรับ swept envelope ทั้งหมด และสามารถตรวจแรง catalog ที่ contact radius และ jaw angle จริงได้
จากประสบการณ์ของเรา หากทั้งสองรายการดูเหมาะ การวาด envelope ของ finger ทั้งตอนปิดและตอนเปิดเต็มบน layout เครื่องจะเปิดเผย constraint จริงได้เร็วกว่าเทียบ nominal bore size และยังให้ทีม controls กับ safety เห็นภาพ motion เดียวกัน
อะไรเปลี่ยนจริงระหว่าง parallel และ angular grippers
สำหรับ MHC2, SMC ระบุช่วงเปิด-ปิด 30° ถึง -10° สำหรับ finger ทั้งสอง ขณะที่ MHZ2 เคลื่อน jaws ไปตาม linear guide (SMC MHC2, 2024; SMC MHZ2, 2026) Trajectory ของ jaw คือความต่างหลักใน layout เครื่องจริง
กริปเปอร์ parallel คือ jaw actuator ที่ opposing fingers เคลื่อนที่เป็นเส้นตรง กริปเปอร์ angular หมุน fingers รอบ pivot กลไกแอคชูเอเตอร์อาจเป็นนิวเมติกทั้งคู่ แต่เส้นทาง fingertip, contact angle และ clearance envelope ต่างกัน ใน parallel motion ผิว fingertip สามารถตั้งฉากกับชิ้นงานแบนตลอด stroke geometry จึงคาดเดาได้ง่ายกว่า Contact consistency ระหว่างช่วงความกว้างปานกลางจึงทำได้ง่ายขึ้น เหมาะกับ block, plate, tray, machined body และชิ้นงานอื่นที่มี controlled faces สองด้าน
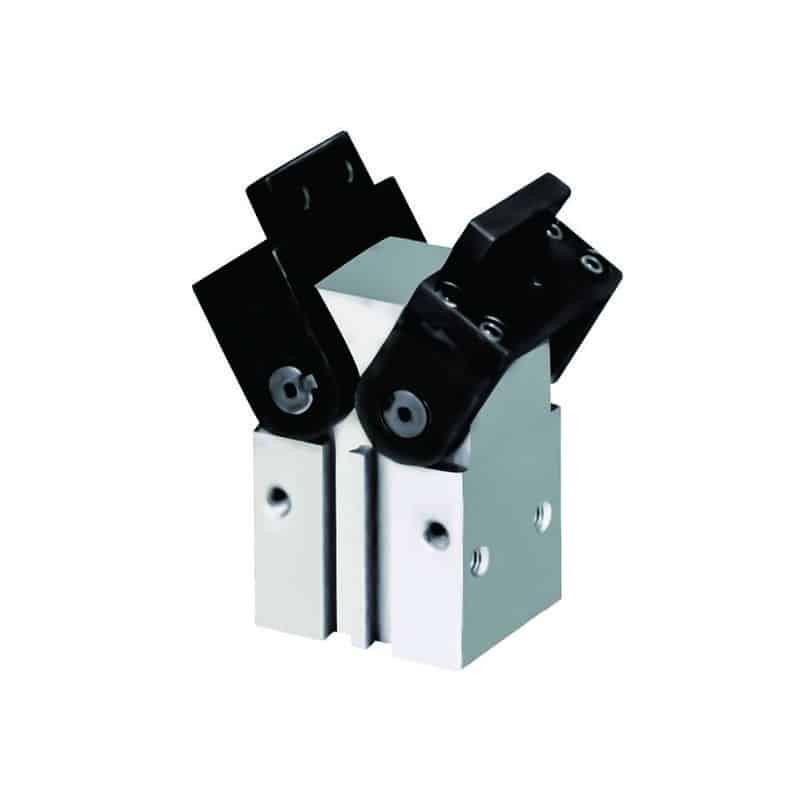
Angular jaws หมุน ทิศทาง fingertip และ contact radius เปลี่ยนระหว่างเคลื่อนที่ ดังนั้นนักออกแบบต้องตรวจมากกว่าตำแหน่งปิดสุดท้าย ข้อดีคือ clearance: หลังปล่อย finger สามารถหมุนออกจาก nest แทนที่จะเลื่อนข้าง ๆ การเปรียบเทียบที่มีประโยชน์จึงไม่ใช่แค่ “linear versus rotary” แต่คือ contact-normal stability versus swept-envelope clearance trade-off นี้สำคัญ Parallel motion มักรักษาทิศทาง normal ของ contact ส่วน angular motion ยอมเสียความสม่ำเสมอทาง geometry บางส่วนเพื่อแลกกับวิธีหลบ fixture อีกแบบ
สำหรับแผนที่กว้างขึ้นของกริปเปอร์สองนิ้ว สามนิ้ว สี่นิ้ว toggle และ wide-opening ดูคู่มือ กริปเปอร์นิวเมติกชนิดต่าง ๆ
เมื่อใด parallel gripper เหมาะกว่า
ในตัวอย่างการเลือก MHZ2 หนึ่งชุด SMC คำนวณแรง 24 N ต่อ finger ที่ 0.4 MPa ด้วย gripping-point distance 30 mm สำหรับ configuration MHZ2-16 (SMC, 2025) แรงของ parallel gripper ขึ้นกับทั้งแรงดันและระยะสัมผัส ไม่ใช่ bore size เท่านั้น
Parallel gripper มักเป็นแบบแรกที่ควรประเมินสำหรับชิ้นงานสี่เหลี่ยม เส้นผ่านศูนย์กลางภายนอกที่ควบคุมได้ การโหลด gauge และขั้นตอน assembly ที่ต้องการ centerline คงที่ เพราะ jaws ทั้งสองเคลื่อนตรงข้ามกัน รุ่นสอง jaw ที่ synchronize ได้สามารถ center ชิ้นงานขณะรักษา alignment ของผิว finger อย่างไรก็ตาม parallel gripper ทุกตัวไม่ได้แม่นเท่ากัน โครงสร้าง guide, jaw play, stiffness ของ tooling, ความละเอียด sensor, tolerance ชิ้นงาน และตำแหน่ง robot/slide ต่างมีผลต่อ repeatability ของ process ค่าซ้ำใน catalog เป็นของ series หนึ่งภายใต้เงื่อนไขที่กำหนด ไม่ใช่ guarantee placement tolerance ของ cell ทั้งหมด
Finger ยาวต้องระวังเป็นพิเศษ หน้า product ของ SCHUNK PGB 100 ระบุ closing force 395 N ที่ finger length 0 mm และ maximum permissible finger length 100 mm (SCHUNK, 2026)
นี่คือ limit คนละตัวกัน
จากประสบการณ์ของเรา tooling ที่ยาวเกินทำให้การเลือกผิดมากกว่าการมี nominal bore ไม่พอ เพราะมันเปลี่ยน moment ที่ส่งไปยัง jaw guide
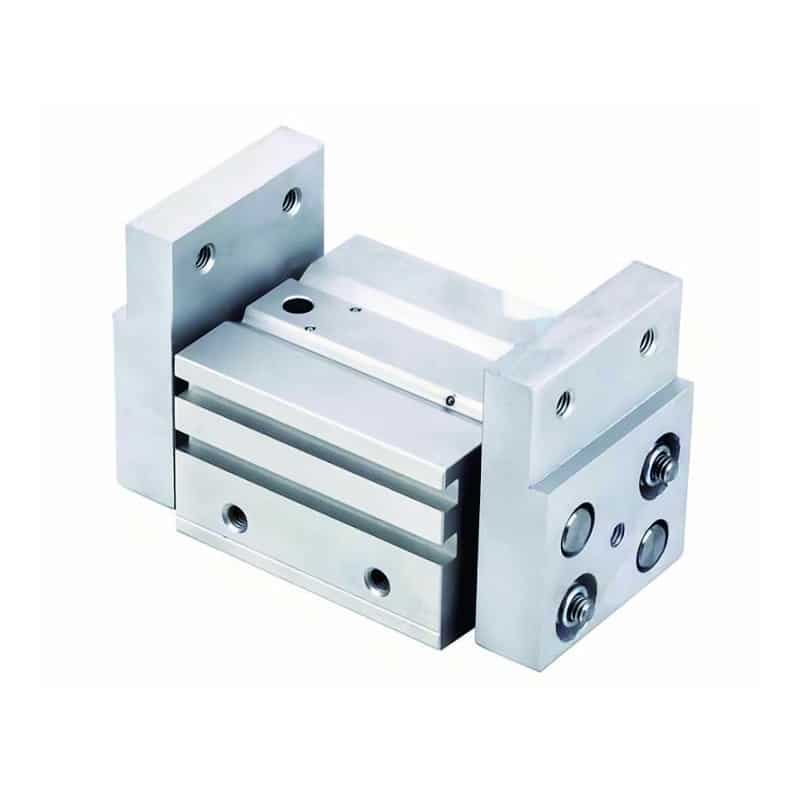
Wide-opening parallel gripper ช่วยได้เมื่อความกว้างชิ้นงานเปลี่ยนมาก แต่ยังต้องตรวจ guide loads, stroke time, collision clearance และแรงดันที่มีขณะเครื่อง cycle
เมื่อใด angular gripper เหมาะกว่า
ในช่วงผลิตภัณฑ์ของ SMC, angular motion มาตรฐาน MHC2 แยกจาก family 180° เช่น MHY2 และ MHW2 โดย MHW2 มี bore 5 ขนาดตั้งแต่ 20 ถึง 50 mm (SMC MHW2, 2024) ดังนั้น “angular gripper” ครอบคลุม motion envelope หลายแบบ ไม่ใช่ geometry เดียว
Clearance เป็นตัวผลักดันการเลือกนี้
Angular gripper มีคุณค่าเมื่อการแกว่งของ finger แก้ปัญหา layout ตัวอย่างทั่วไปคือการเอื้อมเข้า pocket ปล่อยชิ้นงานระหว่าง fixture wall สูง หลบ conveyor guide หรือเปิด finger ออกจาก machine-tool work zone แบบ standard-angle และ 180° ไม่ควรถูกมองว่าแทนกันได้ Angular pneumatic gripper แบบ compact อาจใช้ช่วง pivot พอประมาณสำหรับ grip-and-release สั้น ๆ ส่วน 180-degree angular gripper ให้ clearance ตอนเปิดมากกว่า แต่ finger ก็ต้องมีพื้นที่ให้ sweep ผ่าน arc ที่ใหญ่ขึ้น
Angular motion ไม่ใช่ตัวแทนของการออกแบบ finger ให้ดี fingertip ที่ contour ดีสามารถ locate ชิ้นงานไม่สม่ำเสมอได้กับ gripper ทั้งสองชนิด ในทางกลับกัน angular finger ที่ออกแบบไม่ดีอาจผลักชิ้นงาน taper หรือ fragile ออกจากตำแหน่งเมื่อ contact angle เปลี่ยน หาก station fail เฉพาะตอน release ให้โฟกัส open path มากกว่า closed grip บางทีมขยายขนาด parallel gripper เพื่อเพิ่ม stroke ทั้งที่ความต้องการจริงคือย้าย finger ออกจาก escape path ของ fixture
นั่นคือ geometry ไม่ใช่แรง
คำนวณ grip force ที่จุดสัมผัสจริงอย่างไร
สำหรับ initial sizing, SMC แนะนำ 10 ถึง 20 เท่าของน้ำหนักชิ้นงาน และเพิ่ม margin เมื่อ acceleration, deceleration หรือ impact สูง (SMC, 2025) Catalog ยังต้องอ่านแรงที่ gripping-point distance จริง เพื่อป้องกันการเลือกจาก body size อย่างเดียว
แรงดันที่กริปเปอร์สำคัญ
สำหรับ friction grip ที่มี loaded jaws จำนวน n ค่าเริ่มต้นที่ใช้ได้คือ:
แรงที่ต้องการต่อ jaw = m x (g + a) x S / (mu x n)ใช้ตัวแปรด้านล่าง:
| Symbol | Meaning |
|---|---|
m |
มวลชิ้นงานเป็น kilograms |
g |
ความเร่งโน้มถ่วง ประมาณ 9.81 m/s² |
a |
acceleration ในทิศทางโหลด หน่วย m/s² |
S |
ค่าปัจจัยความปลอดภัยที่เลือก |
mu |
conservative friction coefficient ที่ผิวสัมผัสจริง |
n |
จำนวน jaws ที่รับ friction load ร่วมกัน |
สูตรนี้ให้ requirement ของโหลด ไม่ใช่การเลือก gripper สำเร็จรูป
ตัวอย่าง vertical pick 1.0 kg ด้วย upward acceleration 5 m/s², mu = 0.20, loaded jaws สองตัว และ S = 2 ต้องใช้แรงประมาณ 74 N ต่อ jaw ก่อนตรวจ guide-load และ pressure-tolerance ผิวน้ำมันหรือฝุ่นอาจลด friction ส่วน pad wear และ impact อาจต้องใช้ margin สูงขึ้น ต่อไปให้เปิด force graph ของ candidate gripper ที่ finger length หรือ contact radius จริง สำหรับ angular model ให้ระบุว่า catalog รายงาน force, torque หรือ gripping moment แล้วตรวจ jaw angle ที่เกี่ยวข้อง แรงดันที่จุดใช้งานก็สำคัญเช่นกัน pressure drop ในระบบนิวเมติก อาจลบ force margin ที่แคบได้
ตารางตัดสินใจสำหรับใช้งานจริง
เครื่องมือ sizing ของ Festo ขอ object mass, surface quality และ gripper-jaw length จากนั้นคืน calculation เปรียบเทียบได้ถึง 3 แบบ: exact fit, cost-efficient และ high force หรือ torque load (Festo, 2026) workflow นี้น่าเชื่อถือกว่าการเลือกจากชนิด gripper หรือ nominal force อย่างเดียว
| ปัจจัยตัดสินใจ | กริปเปอร์ parallel | กริปเปอร์ angular | สิ่งที่ต้องตรวจยืนยัน |
|---|---|---|---|
| เส้นทาง jaw | เคลื่อนที่ตรงเข้าหากันและออกจากกัน | หมุนผ่านแนวโค้ง | Envelope ของ finger ตอนปิด ตอนเปิด และ swept path |
| ทิศทางสัมผัส | มักคงที่ | เปลี่ยนตาม jaw angle | มุม pad ตอน first contact และ full grip |
| รูปทรงชิ้นงานที่พบบ่อย | ผิวแบน ความกว้างควบคุมได้ และโหลดเข้าศูนย์ | pocket, wall, stroke ปล่อยสั้น และ clearance จากการแกว่ง | จุดสัมผัสจริงบน part drawing |
| ข้อมูลแรง | มักเป็น force per jaw เทียบ pressure และ finger length | อาจเป็น force, torque หรือ gripping moment เทียบ radius และ angle | นิยาม catalog และจุดวัด |
| tooling ยาว | เพิ่ม jaw-guide moment | เพิ่ม pivot moment และ inertia | Allowable load และ moment curves |
| ความแปรผันของชิ้นงาน | Stroke ต้องครอบคลุม full width range | Angle ต้องครอบคลุม contact range | worst-case part และ fixture tolerances |
| การตรวจจับ | ตำแหน่ง open, closed หรือ intermediate switch | ตำแหน่ง open, closed หรือ angular-position detection | “closed” พิสูจน์ part presence หรือไม่ |
| การตอบสนองเมื่อสูญเสียลม | ขึ้นกับ double acting, spring option, check valve หรือ external retention | หลักการเดียวกัน; mechanism อย่างเดียวไม่ใช่ safety function | การประเมินความเสี่ยงและสถานะปลอดภัย |
| เหตุผลหลักในการเลือก | Geometry สัมผัสนิ่ง | Release หรือ approach clearance ดีกว่า | Constraint ที่แก้ด้วย tooling อย่างประหยัดไม่ได้ |
ใช้ matrix เป็น screening tool แล้วเปรียบเทียบรุ่นจริงที่ point-of-use pressure, load case, finger material และ duty profile เดียวกัน อย่าเทียบ maximum catalog force ของผู้ผลิตหนึ่งกับแรงของอีกรุ่นที่ contact distance ยาวกว่า
อะไรกำหนด ROI และความน่าเชื่อถือ
workflow sizing ของ Festo คืน solution ได้ถึง 3 แบบ รวม cost-efficient option และ high force หรือ torque-load option หลังป้อน application inputs (Festo, 2026) โครงสร้างนี้จับ ROI ได้ดีกว่าราคา เวลา changeover หรือช่วงบำรุงรักษาสากลที่ไม่มีหลักฐาน
เริ่มจากต้นทุนในการทำให้งานจับเสถียร:
| หมวดต้นทุน | สิ่งที่ต้องรวมในการเปรียบเทียบ |
|---|---|
| ฮาร์ดแวร์ | Gripper body, sensors, valve, fittings และ mounting adapter |
| นิ้วจับ | Design, machining, coating, pads และความถี่เปลี่ยนที่คาด |
| งานวิศวกรรม | Collision checks, robot payload data, commissioning และ safe-state validation |
| การเปลี่ยนรุ่นผลิต | Change-part tooling รวมความถี่และความซับซ้อนของ product changes |
| ความเสี่ยงการผลิต | Missed picks, dropped หรือ marked parts, misloads และ downtime ที่ตามมา |
| งานบริการ | Maintenance access, seals, switches, spare units และ supplier support |
ต้นทุนตาม application fit
ราคาต่ำสุดแทบไม่ใช่ต้นทุนต่ำสุด Finger ซับซ้อนอาจลบ savings เมื่อมันต้องชดเชย jaw path ที่ผิด ในทางกลับกัน angular body ไม่เพิ่มคุณค่าเมื่อการจับแบบ parallel ง่าย ๆ ให้ access และ contact ที่เสถียรอยู่แล้ว ความน่าเชื่อถือขึ้นกับทั้งระบบ ISO 4414:2010 เป็นมาตรฐาน 38 หน้า ครอบคลุมความปลอดภัยของระบบและชิ้นส่วนนิวเมติก reliable operation maintenance และ intended use; ISO ยืนยัน edition นี้ในปี 2021 (ISO, 2021) OSHA ยังระบุ parts release และ gripper-mechanism failure เป็น mechanical hazards ในระบบ robot (OSHA, 2026)
ให้มองสถานะเมื่อสูญเสียลมเป็น input ของการเลือก ไม่ใช่รายละเอียด commissioning หากการปล่อยชิ้นงานตกสร้าง hazard ทั้ง “parallel” และ “angular” ไม่ใช่คำตอบด้าน safety design อาจต้องใช้ spring assistance, mechanical retention, check circuit, controlled lowering, guarding หรือมาตรการอื่นจาก machine risk assessment
ควรใส่อะไรใน RFQ
สำหรับ model selection, SMC ต้องการการยืนยันชัดเจน 3 อย่าง: gripping force, external force on the fingers และ gripping point (SMC, 2025) RFQ ที่ใช้ได้ให้ข้อมูลสำหรับทั้งสามข้อ รวมถึง motion envelope และ failure state ที่ตัดสินว่า parallel หรือ angular motion เหมาะ
ส่งรายละเอียด application เหล่านี้:
| ช่องข้อมูลใน RFQ | ข้อมูลที่ต้องระบุ |
|---|---|
| ชิ้นงาน | Drawing, minimum and maximum dimensions, mass และ center of gravity |
| จุดสัมผัส | allowed zones, surface finish, hardness, oil, dust, burrs และ temperature |
| วิธีจับ | internal หรือ external gripping และ orientation ของชิ้นงานที่ต้องการ |
| การเคลื่อนที่ | robot หรือ slide acceleration, speed, cycle rate และ pickup impact |
| นิ้วจับ | proposed length, contact-point distance, pad material และ approximate mass |
| แหล่งจ่ายลม | pressure ที่วาล์วขณะเครื่อง cycle |
| ฟิกซ์เจอร์ | drawing พร้อม approach clearance และ full open-finger escape path |
| การตรวจจับ | open, closed, intermediate-position หรือ independent part-present sensors |
| สถานะปลอดภัย | expected response ต่อ air loss, emergency stop และ power isolation |
| งานบริการ | environment, maintenance access, life target และ spare-parts support |
ใส่ทั้งตำแหน่งจับและตำแหน่งปล่อย จากประสบการณ์ของเรา RFQ ที่มีประโยชน์ที่สุดมีภาพ mark-up อย่างน้อยหนึ่งภาพต่อหนึ่งตำแหน่ง รูปเดียวของสถานีตอนปิดอาจซ่อน interference ที่ทำให้ angular path จำเป็น หากต้องการ model review ให้แนบเช็กลิสต์และ drawing ไปที่ แบบฟอร์มสอบถามงานใช้งาน
คำถามที่พบบ่อย
ในช่วงผลิตภัณฑ์ของผู้ผลิตรายเดียว MHZ2 parallel grippers มี bore 7 ขนาด ขณะที่ MHC2 angular grippers มี 4 ขนาด (SMC MHZ2, 2025; SMC MHC2, 2024) แม้ใน motion family เดียวก็มี configuration หลายแบบ คำตอบเหล่านี้เป็นกฎเลือก ไม่ใช่ตัวแทนของการตรวจ force และ load เฉพาะรุ่น
ใช้กระบอกลมเดียวกันกับ gripper ทั้งสองชนิดได้ไหม
โดยทั่วไปไม่ได้ Parallel และ angular grippers มักเป็นแอคชูเอเตอร์ครบชุดที่มี piston, guide, cam, rack หรือ pivot ต่างกัน SMC แยก bore size ของ MHZ2 parallel 7 ขนาดออกจาก MHC2 angular 4 ขนาด คุณอาจใช้วาล์วหรือ air supply เดิมได้หลังตรวจ flow และ pressure แต่ตัว gripper body ไม่ใช่ finger kit ที่สลับกันได้
Gripper ชนิดใดต้องบำรุงรักษาน้อยกว่า
ไม่มีผู้ชนะด้าน maintenance แบบสากล SMC rated ตระกูล MHC2 angular ได้ถึง 180 cycles per minute แต่ operating limit นั้นไม่ได้กำหนด service interval contamination, jaw load, finger inertia, impact, lubrication policy, cycle count และ access สำคัญกว่า ให้เทียบ manual และ replacement-parts support ของรุ่นจริงที่พิจารณา
กำหนด gripping force ที่ต้องการอย่างไร
เริ่มจากมวล ความเร่ง แรงเสียดทาน จำนวน jaw และค่าปัจจัยความปลอดภัย SMC แนะนำช่วงเริ่มต้น 10 ถึง 20 เท่าของน้ำหนักชิ้นงาน แล้วให้พิจารณา margin เพิ่มสำหรับความเร่งหรือ impact สุดท้ายให้ตรวจแรงที่ finger length และ contact point จริง ใช้ pressure และ jaw angle จริงแทน headline catalog value
Retrofit สถานี parallel ด้วย angular gripper ได้ไหม
อาจได้ แต่ต้องมองเป็น layout end-effector ใหม่ กระบวนการของ SMC มี 3 checks: gripping force, external finger load และ gripping point ขั้นแรกยืนยัน mounting holes และ sensors จากนั้นตรวจ valve flow และ tubing ใหม่ สุดท้าย review robot payload, tool center point, sweep ของ finger ทั้งหมด guarding และ safe state ระหว่าง pressure loss
กริปเปอร์ angular ดีกว่าสำหรับชิ้นงานรูปทรงไม่สม่ำเสมอเสมอหรือไม่
ไม่เสมอ workflow sizing ของ Festo ใช้ object mass พร้อม surface quality และ jaw length และอาจคืน solution ได้ถึง 3 แบบ Geometry ของ finger มักครอบงำการตัดสินใจในงาน irregular part จำนวนมาก เลือก angular motion เมื่อเส้นทางหมุนช่วย approach หรือ release หรือสร้าง contact ที่ดีกว่าใน fixture จริง
แหล่งที่มาและหมายเหตุการเรียกดู
การเปรียบเทียบนี้ใช้แหล่งเทคนิคหลัก 8 รายการและวิดีโอสาธิต 1 รายการ คุณภาพของหลักฐานสำคัญ ชุดเทคนิคประกอบด้วย แค็ตตาล็อก ของ SMC และข้อมูล ข้อมูลการเลือกจาก Festo และ SCHUNK รวมถึง ISO 4414 และแนวทาง robot-ความปลอดภัยของ OSHA แหล่งข้อมูลถูกเรียกดูเมื่อ 17 กรกฎาคม 2026 ISO ระบุว่า มาตรฐาน ISO 4414:2010 ฉบับ จำนวน 38 หน้าได้รับการยืนยันครั้งล่าสุดในปี 2021 (ISO, 2021)
- SMC, “กริปเปอร์ลมแบบขนาน, MHZ2 Series,” 2025: https://www.smcworld.com/catalog/BEST-5-4-en/pdf/4-p0417-0485-mhz_2_en.pdf
- SMC, “กริปเปอร์ลมแบบมุม, MHC2 Series,” 2024: https://www.smcworld.com/catalog/en/rotary_airchuck/MHC2-E/7-6-3-p0807-0815-MHC2_en/data/7-6-3-p0807-0815-MHC2_en.pdf
- SMC, “180° กริปเปอร์ลมแบบมุม, MHW2 Series,” 2024: https://www.smcworld.com/catalog/en/rotary_airchuck/MHW2-E/6-3-p0711-0723-mhw2_en/data/6-3-p0711-0723-mhw2_en.pdf
- SMC, “Air Grippers การเลือกรุ่น,” 2024: https://www.smcworld.com/catalog/BEST-Guide-en/pdf/6-3-p0364-0365_375-378-chack_en.pdf
- Festo, “การกำหนดขนาดกริปเปอร์,” สืบค้นเมื่อ 2026: https://www.festo.com/de/en/s/gripper-sizing/
- SCHUNK, “Universal Gripper PGB 100,” สืบค้นเมื่อ 2026: https://schunk.com/us/en/gripping-systems/parallel-gripper/pgb/pgb-100/p/000000000000300366
- ISO, “ISO 4414:2010,” ยืนยันฉบับในปี 2021: https://www.iso.org/standard/44790.html
- OSHA, “คู่มือทางเทคนิค หมวด IV บทที่ 4,” สืบค้นเมื่อ 2026: https://www.osha.gov/otm/section-4-safety-hazards/chapter-4
- YouTube, “MHF2 กริปเปอร์นิวเมติกแบบขนาน ซีรีส์,” สืบค้นเมื่อ 2026: https://www.youtube.com/watch?v=sLcHqzLYHTk