
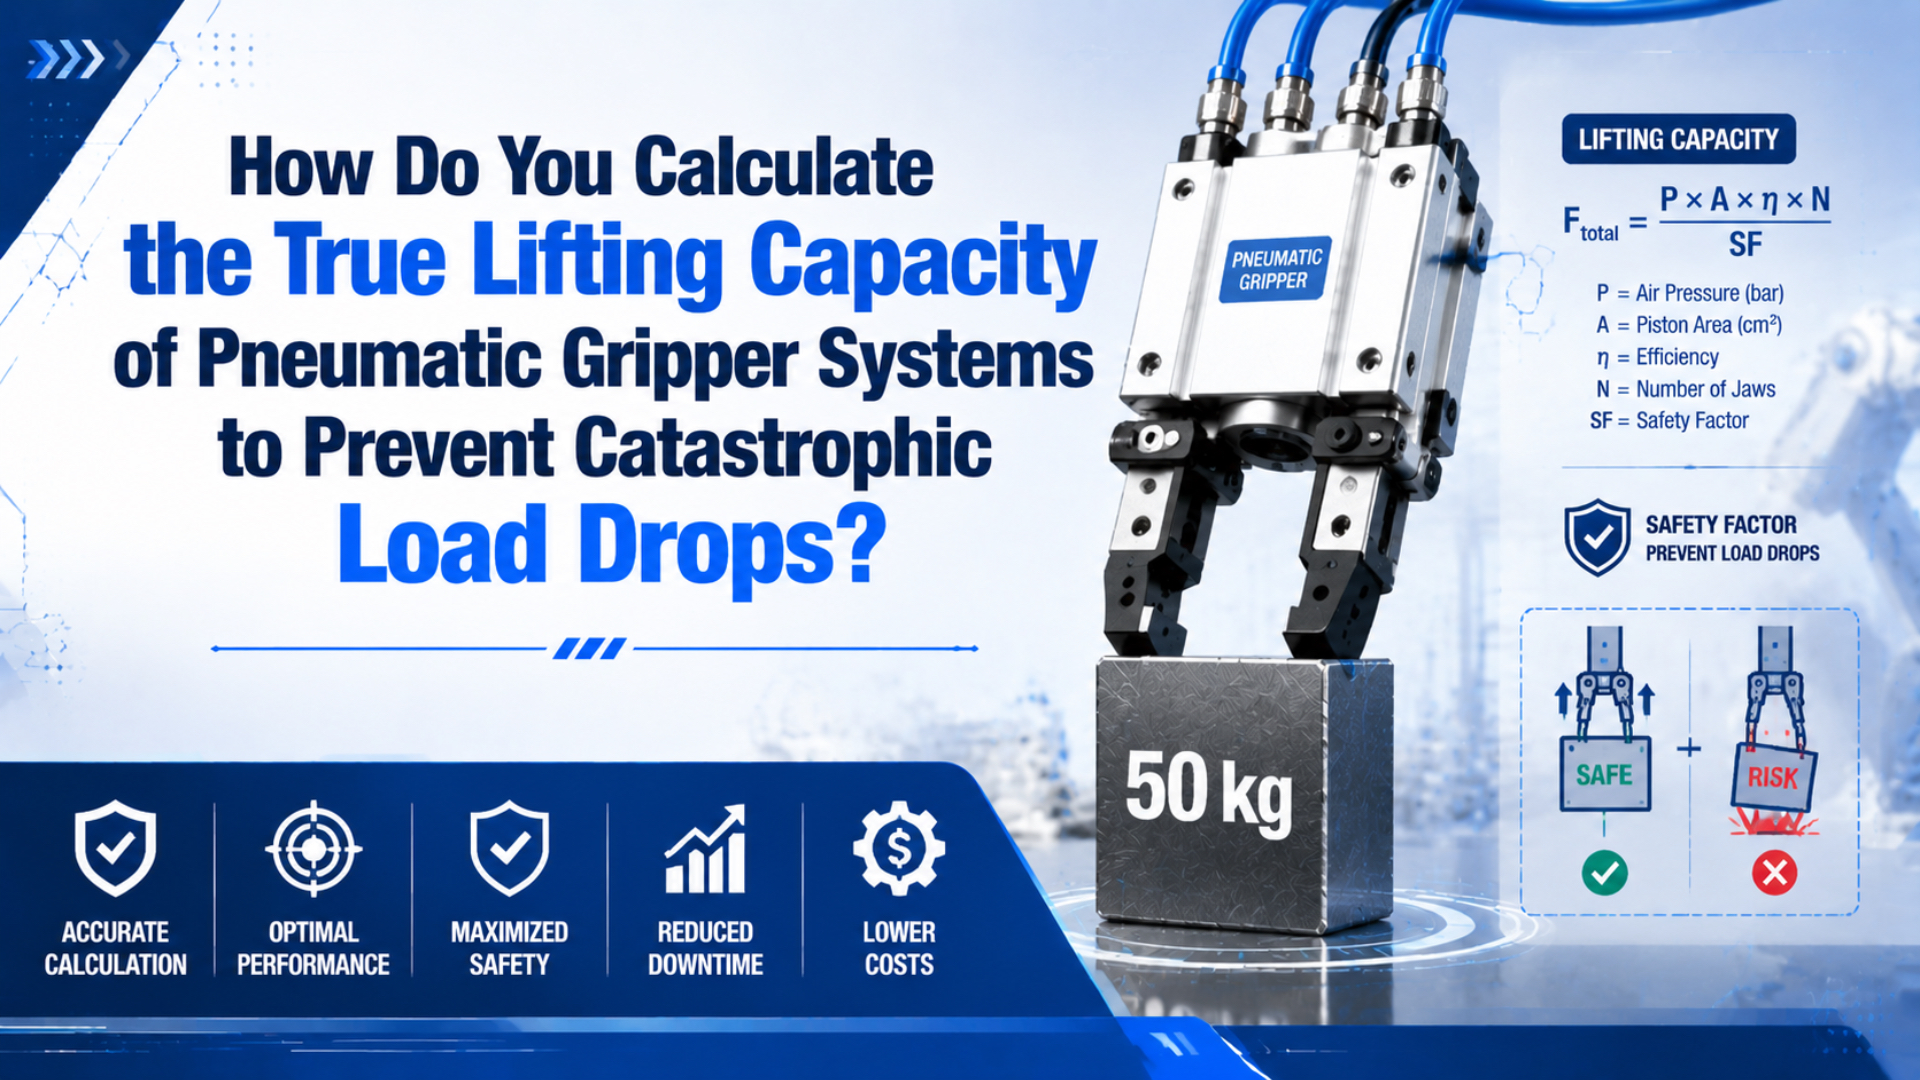
سعة الرفع في القابض النيوماتيكي هي أكبر كتلة لقطعة العمل تحقق كل حدود القوة والإصبع والفك والقطعة ومحور المناولة والحالة الآمنة التي تم التحقق منها. احسبها من القوة المتاحة عند كل نقطة تماس فعلية، وليس من قطر الأسطوانة وحده. ثم افحص الجاذبية والتسارع والعزوم والضغط الأدنى وتفاوت القطعة وسلوك فقدان الهواء.
تعريف الكتالوج مهم. يذكر كتالوج MHL2 من SMC قوة القبض الفعالة على أنها دفع إصبع واحد، بينما تعرّف SCHUNK قوة القبض في صفحة PZN-plus المشار إليها بأنها المجموع الحسابي لقوى الفكوك الفردية عند المسافة P (كتالوج SMC MHL2، تم الاسترجاع في 2026؛ SCHUNK PZN-plus، تم الاسترجاع في 2026). وحّد هذا التعريف قبل إدخال أي قوة في ورقة الحساب.
أهم النقاط
- ابدأ بقوة الكتالوج عند الضغط الفعلي واتجاه القبض وموضع الإصبع.
- احسب القوة المطلوبة لكل فك من الكتلة والتسارع والاحتكاك وعدد الفكوك ومعامل أمان موثق.
- افحص العزوم وسلوك فقدان الهواء بصورة منفصلة. لا يستطيع هامش قوة أكبر أن يجعل دائرة غير آمنة آمنة عند الفشل.
قوة القبض في الكتالوج هي نقطة البداية الصحيحة
تذكر SMC أن جداول قوة القبض لسلسلة MHL2 تمثل دفع إصبع واحد عندما يلامس كل إصبع وكل ملحق قطعة العمل. ويطلب الكتالوج نفسه أن تبقى نقطة القبض داخل مدى منحنى القوة عند الضغط المختار (كتالوج SMC MHL2، تم الاسترجاع في 2026).
تظل معادلة المكبس المألوفة صحيحة داخل المشغل:
لكنها لا تعطي وحدها القوة عند قطعة العمل. فموانع التسرب والأدلة والأوتاد والجنازير المسننة والترسات وآليات التثبيت والوصلات الزاوية تقع بين المكبس والأصابع النهائية. وقد تكون نقطة التماس أيضاً على بعد عشرات أو مئات المليمترات من فك القاعدة.
أبقِ مستويات القوة الثلاثة منفصلة:
| مستوى القوة | ما الذي يصفه | الاستخدام المناسب في تحديد المقاس |
|---|---|---|
| قوة المكبس | الضغط المؤثر في مساحة المكبس الفعالة | فحص الآلية الداخلية عندما تتطلب بيانات الشركة ذلك |
| قوة فك القاعدة | الخرج عند مرجع فك القابض | مقارنة أجسام القوابض وفق عرف الكتالوج المعلن |
| قوة التلامس | القوة عند نقطة تماس الإصبع الفعلية | حساب انزلاق قطعة العمل وسعة الرفع |
أعراف الموردين ليست قابلة للتبادل. تعرض SMC دفع إصبع واحد في MHL2. وتعرض صفحة PZN-plus المشار إليها من SCHUNK المجموع الحسابي لقوى الفكوك، بينما تذكر ورقة بيانات Festo حديثة صراحةً 79 N لكل فك قابض عند 0.6 MPa لنموذج واحد (ورقة بيانات القابض المتوازي من Festo، 2026). اكتب «لكل فك» أو «إجمالي» بجانب كل قيمة مستوردة.
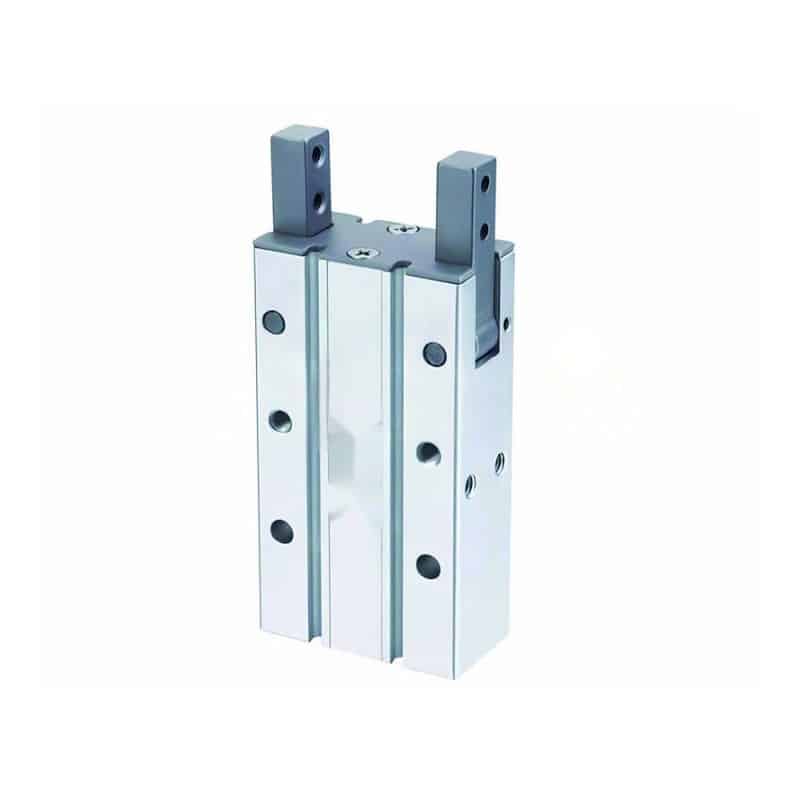
يجعل القابض الزاوي هذا القيد واضحاً: يتحول مشوار المكبس إلى دوران الفك، لذلك تتغير قوة التلامس مع هندسة الآلية وموضع الإصبع. وللقابض المتوازي ناقل مختلف، لكن القاعدة نفسها تنطبق. يشرح دليل آلية القابض المتوازي تعريفات القوة هذه بمزيد من التفصيل.
من واقع خبرتنا، ينبغي أن يحدد السطر الأول في ورقة الحساب عرف الكتالوج، لا قطر الأسطوانة. نسجل هل يعطي المنحنى القوة لكل فك أم القوة الكلية، وهل ينطبق أثناء الفتح أم الإغلاق، وما ضغطه المرجعي، وما المسافة من مرجع الفك إلى نقطة التماس. يلتقط هذا الانضباط البسيط كثيراً من أخطاء الإدخال غير المرئية.
كيف تحسب القوة المطلوبة لكل فك لقبضة احتكاك رأسية؟
تعطي NIST تسارع الجاذبية القياسي على أنه 9.80665 m/s². وبالنسبة إلى قبضة احتكاك رأسية متناظرة، تتبع القوة المطلوبة لكل فك يتقاسم الحمل مباشرةً من الكتلة والتسارع الصاعد والاحتكاك وعدد الفكوك ومعامل الأمان المختار (دليل NIST إلى النظام الدولي للوحدات، تم الوصول إليه في 2026).
حيث:
| الرمز | المعنى | الوحدة أو القيد |
|---|---|---|
| الكتلة المدعومة الكلية، بما فيها القطعة وكل ما تحمله معها | kg | |
| تسارع الجاذبية القياسي | 9.80665 m/s² | |
| أسوأ تسارع صاعد بالنسبة إلى القابض | m/s² | |
| معامل الأمان الموثق لحالة الحمل المحددة | بلا وحدة | |
| معامل الاحتكاك المحافظ عند واجهة التلامس الفعلية | بلا وحدة | |
| عدد الفكوك التي تتقاسم الحمل فعلياً | عدد | |
| أدنى قوة تلامس عمودية مطلوبة من كل فك | N لكل فك |
هذه المعادلة مخصصة لقبضة احتكاكية يكون فيها اتجاه الانزلاق موازياً لأسطح التلامس. وهي تفترض أن الفكوك تتقاسم الحمل. فإذا لامس أحد الأصابع أولاً، أو كانت القطعة غير متمركزة، أو حال تراكم التفاوتات دون تلامس متساوٍ، فلا تعدّ كل فك مشاركاً في الحمل بالكامل.
لقطعة كتلتها 2 kg تتسارع إلى أعلى بمقدار 3 m/s²، مع فكّين يتقاسمان الحمل، و، و:
يجب أن يوفر القابض المختار 85.4 N لكل فك على الأقل عند موضع الإصبع الحقيقي وأدنى ضغط ديناميكي. كما يجب أن ينجح في فحوص العزم وضغط السطح والحالة الآمنة المنفصلة الواردة أدناه.
تقدّر المعادلة العكسية الكتلة التي يمكن دعمها عند معرفة القوة المتاحة لكل فك:
هذه النتيجة سعة قائمة على القوة، وليست الحمولة النهائية المصنفة لنظام القابض. فالحد الأدنى المسموح به من نتائج القوة وتحميل الفك وقوة القطعة وقوة الإصبع وحمولة محور المناولة وسلوك الحالة الآمنة وتقييم مخاطر الآلة هو الذي يحكم.
كيف يغيّر التسارع والاتجاه والاحتكاك النتيجة؟
تحسب SCHUNK كتلة قطعة العمل الموصى بها في صفحة PZN-plus المشار إليها باستخدام معامل احتكاك ساكن قدره 0.1 ومعامل أمان قدره 2 ضد الانزلاق تحت تأثير الجاذبية. وهذا افتراض شفاف خاص بالطراز، وليس معاملًا عاماً لكل وسادة وقطعة عمل (SCHUNK PZN-plus، تم الاسترجاع في 2026).
يدخل التسارع في معادلة الحمل. لا تضرب النتيجة في «معامل تخفيض ديناميكي» عام عندما يكون تسارع الآلة معروفاً. استخدم للحركة الرأسية إلى أعلى. وأثناء التباطؤ إلى أسفل قد يواجه القابض الاتجاه الفعال نفسه، لأن عطالة القطعة تظل تميل إلى جعلها تنزلق بالنسبة إلى الأصابع.
راجع ملف الحركة الكامل:
- الإنتاج العادي: استخدم أعلى تسارع أثناء الالتقاط والنقل والوضع.
- التوقف الطارئ: احسب أو قِس أسوأ تباطؤ يمكن تصوره وتحقق مما إذا كانت القطعة قد تدخل منطقة محمية.
- الدوران: حلّل الجاذبية والتسارع العطالي إلى مركبات في اتجاهات الانزلاق المحتملة عند أسوأ اتجاه.
- الاهتزاز أو الصدمة: تعامل مع القمم غير المؤكدة باعتبارها مسألة قياس ومخاطر، لا مبرراً لاختيار معامل عشوائي.
غالباً ما يكون الاحتكاك أقل المدخلات يقيناً. فقد تغير خشونة السطح والطلاءات والزيت وسائل التبريد والغبار والرطوبة وتآكل الوسادة ودرجة الحرارة وضغط التلامس والتفاوت بين القطع واجهة التلامس. استخدم أدنى قيمة ثبتت في شرط الإنتاج المسموح. وإذا لم تتوافر تلك القيمة، فاختبر قطعاً تمثل أسوأ حالة بدلاً من نسخ معامل من جدول عام.
يتبع الإصبع الذي يطابق كتفاً أو أخدوداً أو تجويفاً أو حافة في القطعة مسار حمل مختلفاً. وقد لا يعود الاحتكاك آلية الاحتفاظ الأساسية، لكن يجب عندئذ فحص إجهاد التحميل والانحناء وخلوص التحرير والتفاوت والصدمة في الإصبع. لا تدّعِ أن معادلة الاحتكاك تثبت أمان قطعة محتواة بالشكل.
يستخدم دليل أسطوانة الرفع الرأسي منطق الحمل نفسه للمحاور الخطية. ويضيف حساب القابض واجهة تلامس ويقسم القوة العمودية المطلوبة بين الفكوك.
لماذا يضع طول الإصبع وعزوم الفك حداً ثانياً للسعة؟
تحذر SMC من أن التشغيل خارج نطاق نقطة القبض المبين على منحنيات MHL2 قد يطبق حملاً غير متوازن بشدة على الأصابع أو الدليل، ويفك الأصابع، ويقصر عمر الخدمة. لذلك يجب فحص قوة القبض وتحميل الفك المسموح به معاً (كتالوج SMC MHL2، تم الاسترجاع في 2026).
تنتج قوة التلامس المؤثرة على مسافة بارزة عزماً على الفك:
حيث إن مركبة قوة التلامس ذات الصلة، و المسافة العمودية من مسند فك الشركة المصنعة إلى خط التأثير. وقد تنشئ الإزاحات الإضافية عزوماً حول أكثر من محور. استخدم نظام الإحداثيات الدقيق وقواعد الأحمال المتزامنة الواردة في ورقة بيانات الطراز المختار.
الأرقام خاصة بكل طراز. فعلى سبيل المثال، تسرد ورقة بيانات Festo منشورة في 2026 قوة إغلاق قدرها 79 N لكل فك عند 0.6 MPa، وقوة فك ساكنة قصوى قدرها 500 N، وعزوم ساكنة قصوى قدرها 35 N·m حول كل محور مذكور (ورقة بيانات القابض المتوازي من Festo، 2026). توضح هذه القيم سبب ظهور قوة القبض والحدود الإنشائية كمواصفات منفصلة؛ ولا يجوز نسخها إلى قابض آخر.
استخدم هذا الفحص ذي العمودين أثناء الاختيار:
| حساب الانزلاق | الحساب الإنشائي |
|---|---|
| القوة المتاحة عند نقطة القبض الفعلية | بروز الإصبع المسموح |
| القوة المطلوبة لكل فك | كتلة الإصبع وعطالته |
| معامل الاحتكاك المحافظ | أحمال الفك و و |
| الجاذبية والتسارع | عزوم الفك و و |
| معامل الأمان لحالة الحمل | قاعدة الشركة للأحمال المتزامنة |
قد يفشل الإصبع الأطول في الاختيار مرتين: فقد يبين منحنى القوة قوة قبض متاحة أقل عند تلك المسافة، كما تنشئ قوة التلامس نفسها عزماً أكبر على الدليل. ولا يختبر تطبيق نسبة موحدة واحدة على قوة القبض الاسمية أياً من الحدين.
وجدنا أن طلب الرسم النهائي للإصبع قبل قبول نتيجة القوة يمنع فئة ثانية من الأخطاء. فليس رقم جسم القابض في الكتالوج، من دون مسافة التلامس وكتلة الإصبع والإزاحات وترتيب المثبتات، كافياً لإعادة إنتاج فحص العزم.
كيف تتحقق من الضغط الأدنى وسلوك فقدان الهواء؟
تظهر مخططات قوة MHL2 منحنيات منفصلة من 0.2 إلى 0.6 MPa، موضحةً أن قوة القبض المتاحة تعتمد على الضغط وكذلك مسافة التلامس. اختر من المنحنى عند أدنى ضغط متوقع بينما تمسك الفكوك بالحمل المتحرك، لا من مقياس ساكن عند الضاغط (كتالوج SMC MHL2، تم الاسترجاع في 2026).
قِس الضغط بالقرب من القابض أثناء أسوأ حالة طلب متزامن. وأثناء التشغيل الأولي، وجدنا أن المنظم قد يعرض ضغط الضبط الطبيعي بينما يخفض صمام مقيد أو أنبوب صغير أو كاتم مسدود أو فرع مشترك ضغط الحجرة أثناء الإغلاق أو النقل. يشرح دليل هبوط ضغط الهواء المضغوط تشخيص المنبع.
لا تفترض أن قوة القبض تتناسب تماماً مع ضغط المنظم ما لم تسمح بيانات الشركة المصنعة بالاستيفاء. استخدم منحنى الكتالوج أو برنامج الاختيار للطراز والاتجاه ونقطة القبض المحددة. ثم أكد النتيجة على الآلة المركبة.
فقدان الهواء حالة منفصلة، وليس مصطلحاً آخر في معادلة الاحتكاك. قد يحتفظ قابض مساعد بنابض أو دائرة ضغط محبوس أو مزلاج ميكانيكي أو دعامة ثانوية بالقطعة، لكن لكل خيار حدوده. تصف Zimmer صمام أمان ضغط يحبس الهواء المضغوط بعد هبوط التغذية ويحافظ على قوة القبض مع القوابض المساعدة بنابض (صمام أمان الضغط من Zimmer، تم الاسترجاع في 2026). ويجب مع ذلك احتساب التسرب وقوة النابض المحدودة.
يظل ISO 4414:2010 المعيار الدولي المنشور لسلامة أنظمة الهواء المضغوط، ويتناول المخاطر النيوماتيكية المهمة على الآلات. ويوفر ISO 12100:2010 منهجاً أوسع لتقييم المخاطر وخفضها، رغم أن ISO تدرجه قيد المراجعة في 2026 (ISO 4414، تم تأكيد حداثته في 2021؛ ISO 12100، تم الوصول إليه في 2026).
لا ينبغي أبداً التعامل مع قابض نيوماتيكي صناعي عادي على أنه معدة لرفع الأشخاص. حدد النتيجة الآمنة عند التوقف الطارئ وفقدان التغذية وفشل الخرطوم وفصل تنشيط الصمام وعطل الحساس وانخفاض الضغط التدريجي وإعادة التشغيل. وإذا كان سقوط القطعة قد يصل إلى أشخاص، فقد تكون الحماية أو وسيلة احتفاظ مستقلة ميكانيكياً ضرورية.
مثال تطبيقي: سعة الرفع الحقيقية
يوضح عرف SCHUNK المنشور لكتلة قطعة العمل سبب ضرورة تضمين السعة افتراضات معلنة: فالحساب المشار إليه يستخدم معامل احتكاك 0.1 ومعامل أمان 2 والجاذبية. ويغير تغيير الاحتكاك أو التسارع أو تعريف القوة النتيجة حتى عندما يبقى رقم قوة القبض في الكتالوج نفسه (SCHUNK PZN-plus، تم الاسترجاع في 2026).
لنفترض، على سبيل المثال، أن منحنى الشركة المصنعة المختارة يعطي 120 N متاحة لكل فك عند نقطة قبض فعلية تبعد 80 mm وأدنى ضغط مقاس. هذا مدخل توضيحي لورقة الحساب، وليس تصنيفاً لقابض مسمى.
| المدخل | القيمة | الدليل المطلوب |
|---|---|---|
| القوة المتاحة لكل فك | 120 N | منحنى الطراز الدقيق والاتجاه والضغط ونقطة القبض |
| الفكوك التي تتقاسم الحمل | 2 | مراجعة تلامس الأصابع النهائية |
| أدنى معامل احتكاك | 0.25 | اختبار واجهة التلامس في أسوأ حالة |
| التسارع الصاعد | 4.0 m/s² | ملف الحركة أو القياس |
| معامل الأمان | 2.5 | قاعدة مخاطر وتصميم موثقة |
| بروز الإصبع | 80 mm | الرسم النهائي ومرجع الكتالوج |
الكتلة القائمة على القوة هي:
والآن افحص عزم الفك المرتبط بتأثير 120 N على بعد 80 mm من المسند:
إذا لم يسمح العزم المسموح به للقابض المحدد أو قاعدة الحمل المركب بقيمة 9.6 N·m، يفشل التصميم رغم أن معادلة الاحتكاك تعطي 1.74 kg. وقد يكون العلاج أصابع أقصر أو موضع تماس مختلفاً أو أدوات أخف أو هندسة تطابق الشكل أو توجيهاً خارجياً أو قابضاً أكبر. ولا يكفي إعادة تسمية 1.74 kg على أنها تصنيف النظام.
حد الحمل العامل النهائي هو أدنى حد تم التحقق منه:
هذه الطريقة القائمة على الحد الأدنى للحدود هي المعنى العملي لـ «سعة الرفع الحقيقية». فهي تكشف القيد المتحكم بدلاً من إخفاء آليات غير مرتبطة داخل نسبة تخفيض واحدة.
ما اختبارات التحقق التي ينبغي إكمالها قبل الإطلاق؟
يتطلب ISO 12100 عملية موثقة لتحديد المخاطر وتقديرها وخفضها والتحقق منها عبر مراحل دورة حياة الآلة ذات الصلة. ويطبق ISO 4414 سياق الأمان هذا على الأنظمة والمكونات النيوماتيكية المستخدمة في الآلات (ISO 12100، تم الوصول إليه في 2026؛ ISO 4414، تم تأكيد حداثته في 2021).
أكمل الحساب قبل الاختبار، لكن لا تتوقف عنده. شغّل القابض المركب وأصابعه وصمامه وأنابيبه وحساساته ومحور المناولة وقطع العمل الفعلية باعتبارها نظاماً واحداً.
| حالة التحقق | ما يجب تسجيله | دلالة الفشل |
|---|---|---|
| الضغط الديناميكي الأدنى | الضغط عند القابض أثناء أسوأ حالة طلب | اختفاء هامش القوة أو الإغلاق |
| أسوأ ملف حركة | التسارع والتباطؤ والاتجاه وتوقيت الدورة | انزلاق أو دوران أو ارتداد أو تأخر الاستقرار |
| تفاوت القطعة | الحد الأدنى والأقصى للحجم والتشطيب والتلوث ودرجة الحرارة | تلامس غير متساوٍ أو احتكاك أقل |
| تحميل الإصبع | الانحراف وحالة المثبتات وقوى الفك والعزوم | حركة دائمة أو ارتخاء أو انحراف مفرط |
| حالات العطل | فقدان الهواء والطاقة وحالة الصمام وعطل الحساس وإعادة التشغيل | تحرير غير متحكم فيه أو حركة خطرة |
| أدلة التحمل | فترة الفحص وحدود القبول | انخفاض القوة أو التآكل أو التسرب أو خلوص الفك |
استخدم إجراءات الاختبار والصيانة المحددة من الشركة المصنعة. فاختبار إثبات عام بنسبة «150%» ليس بديلاً عن تعليمات الطراز أو معايير التطبيق أو مراجعة التعب أو تقييم مخاطر الآلة. ويجب أيضاً ترتيب الاختبار بحيث لا تصيب قطعة فاشلة أحداً ولا تلحق ضرراً بالمعدات المجاورة.
سجّل إصدار الكتالوج وعرف القوة ورمز الطراز والخيار ورسم الإصبع ونقطة القبض والضغط الأدنى ودليل الاحتكاك وملف الحركة وإصدار الحساب ونتائج الاختبار والحمل المعتمد. ويجعل هذا السجل تغييرات الأصابع والوسادات والصمام والسرعة وقطعة العمل لاحقاً قابلة للمراجعة، بدلاً من الاعتماد على رقم غير مفسر في تعليق PLC.
لسياق زمن الدورة، اربط مراجعة القوة هذه بـ دليل الالتقاط والوضع بالقابض النيوماتيكي. فالحركة الأسرع تغير مدخل التسارع وقد تنقل التطبيق خارج نطاقه الذي تم التحقق منه سابقاً.
الأسئلة الشائعة: سعة رفع القابض النيوماتيكي
تعرض SMC قوة MHL2 على أنها دفع إصبع واحد، بينما يستخدم عرف PZN-plus المشار إليه من SCHUNK مجموع قوى الفكوك الفردية. وتمنع الأسئلة الخمسة التالية دخول هذا الاختلاف في التعريف إلى الحسابات، كما تفصل سعة الاحتكاك عن فحوص الهيكل وفقدان الهواء (SMC، 2026؛ SCHUNK، 2026).
هل يمكنني استخدام الضغط مضروباً في مساحة المكبس لتصنيف قابض نيوماتيكي مكتمل؟
لا. يعطي الضغط مضروباً في مساحة المكبس قوة المشغل النظرية. وتغير آلية نقل القابض والاحتكاك واتجاه الفتح أو الإغلاق وموضع الإصبع وتحميل الدليل القوة المتاحة عند القطعة. استخدم منحنى قوة القبض الفعالة من الشركة المصنعة للطراز والضغط والاتجاه ومسافة التلامس المحددة.
ما معامل الاحتكاك الذي ينبغي استخدامه في حساب قابض نيوماتيكي؟
استخدم أدنى معامل ثبت في شرط الإنتاج المسموح، بما يشمل التشطيب والزيت وسائل التبريد والغبار والرطوبة ودرجة الحرارة وتآكل الوسادة وتفاوت القطعة. يستخدم رقم وزن قطعة العمل المشار إليه من SCHUNK قيمة 0.1، لكنه افتراض معلن في حساب المنتج، وليس قيمة عامة لكل واجهة.
كم فكاً يدخل في معادلة سعة الرفع؟
احسب فقط الفكوك التي ثبت أنها تتقاسم الحمل العمودي. قد تستخدم قبضة متناظرة ثنائية الفك ، لكن التفاوت أو سوء المحاذاة أو القطعة اللامركزية أو ملامسة إصبع واحد أولاً قد يبطل التقاسم المتساوي. ولا ينبغي عدّ ثلاثة فكوك تلقائياً كمساهمين متساوين من دون التحقق من الهندسة والتلامس.
هل يجعل معامل الأمان الأكبر القابض النيوماتيكي آمناً بعد فقدان الهواء؟
لا. يزيد معامل الأمان احتياطي القوة المحسوب لحالة حمل محددة. لكنه لا ينشئ طاقة مخزنة ولا يوقف التسرب ولا يغير موضع فشل الصمام ولا يضيف احتفاظاً ميكانيكياً. حلّل فقدان التغذية بصورة منفصلة وتحقق من النابض وجهاز الضغط المحبوس والمزلاج والدعامة والحماية وسلوك إعادة التشغيل التي تستخدمها الآلة.
هل يمكنني استخدام وزن قطعة العمل الموصى به في الكتالوج كسعة رفع عامة؟
لا. تكون الكتلة الموصى بها صالحة فقط وفق افتراضاتها المنشورة. أكد ما إذا كانت القوة لكل فك أم إجمالية، ثم افحص الاحتكاك والجاذبية والتسارع وموضع الإصبع والضغط والعزوم والاتجاه ومعامل الأمان. أعد الحساب كلما تغيرت الأصابع أو الوسادات أو القطعة أو ملف الحركة أو حالة التغذية أو خيار القابض.
المصادر والمراجع الفنية
- SMC Corporation، «قابض الهواء المتوازي من سلسلة MHL2: النوع الواسع»، تم الاسترجاع في 2026-07-17: https://www.smcworld.com/catalog/en/rotary_airchuck/MHL2-E/6-3-p0497-0513-mhl2_en/data/6-3-p0497-0513-mhl2_en.pdf
- SCHUNK، «القابض العام PZN-plus 100-2»، تم الاسترجاع في 2026-07-17: https://schunk.com/se/en/gripping-systems/centric-grippers/pzn-plus/pzn-plus-100-2/p/000000000000303412
- Festo، «ورقة بيانات القابض المتوازي، المنتج 3361480»، مؤرخة في 2026-04-13 وتم الاسترجاع في 2026-07-17: https://ftp.festo.com/Public/PNEUMATIC/SOFTWARE_SERVICE/DataSheet/EN_GB/3361480.pdf
- Zimmer Group، «صمام أمان الضغط»، تم الاسترجاع في 2026-07-17: https://www.zimmer-group.com/en-us/products/components/handling-technology/2-jaw-parallel-grippers/individualizations/pressure-safety-valve
- ISO، «ISO 4414:2010 طاقة الموائع النيوماتيكية، القواعد العامة ومتطلبات الأمان للأنظمة ومكوناتها»، تم الاسترجاع في 2026-07-17: https://www.iso.org/standard/44790.html
- ISO، «ISO 12100:2010 سلامة الآلات، تقييم المخاطر وخفضها»، تم الاسترجاع في 2026-07-17: https://www.iso.org/standard/51528.html
- NIST، «دليل النظام الدولي للوحدات، الملحق B.9»، تم الاسترجاع في 2026-07-17: https://www.nist.gov/pml/special-publication-811/nist-guide-si-appendix-b-conversion-factors/nist-guide-si-appendix-b9
- SMC Corporation of America، فيديو «قابض الهواء JMHZ2 المعتمد لـ UR»، تم الاسترجاع في 2026-07-17: https://www.youtube.com/watch?v=7EqDNHlctUk