
I cilindri compatti negli utensili di estremità del braccio devono essere selezionati come parte del carico utile complessivo del robot, non come componenti di catalogo isolati. Sommare il corpo della pinza o del cilindro, le dita, la piastra di montaggio, i sensori, le valvole, i raccordi, i tubi, i cavi e il pezzo. Verificare quindi baricentro, inerzia, forza di presa, interfaccia del polso, tempi del ciclo e stato sicuro in caso di perdita dell'aria.
Universal Robots definisce il carico utile come il peso complessivo applicato alla flangia dell'utensile e richiede che ne venga configurato il baricentro (guida Universal Robots al carico utile, consultata il 2026-07-10). Affermare che «la pinza pesa meno del carico utile del robot» non è quindi sufficiente per approvare il progetto.
Per dimensionare i cilindri compatti destinati agli EOAT, utilizzare le pagine ISO aggiornate, le indicazioni del costruttore del robot e i dati di catalogo della specifica opzione. Evitare rapporti di carico utile, percentuali di risparmio di spazio, casi cliente, regole fisse per i serbatoi o confronti prestazionali promozionali privi di prove corrispondenti per il progetto.
Il carico utile EOAT è la massa complessiva applicata alla flangia del robot, pezzo compreso. Il baricentro combinato è la posizione, ponderata in base alla massa, dell'intero carico utile. La forza di presa effettiva è la forza delle dita definita a catalogo per una determinata pressione, posizione di corsa e distanza del punto di presa.
Punti chiave
- Il carico utile del robot comprende utensile e pezzo; il gruppo di esempio da 2.30 kg ha un baricentro combinato a 114 mm (Universal Robots).
- Calcolare l'inerzia prima di stimare il tempo ciclo.
- SMC definisce la forza di presa MHZ2 per singolo dito, a una determinata pressione e distanza di contatto.
- Convalidare sulla macchina reale la conferma della presa, l'isolamento dell'energia e lo stato in caso di perdita dell'aria.
Dal confronto delle fonti emerge un confine progettuale chiaro: ISO 9409-1 disciplina l'interfaccia della flangia, il costruttore del robot stabilisce i limiti di carico utile e inerzia, il catalogo della pinza definisce la forza delle dita e i limiti di momento, mentre la prova sulla macchina dimostra che l'EOAT completo trattiene effettivamente il pezzo.
Risposta breve: considerare l'EOAT come un bilancio di carico e momento
Per esempio, i cinque componenti EOAT riportati di seguito totalizzano 2.30 kg e determinano un baricentro combinato a 114 mm dalla flangia. Universal Robots specifica che il carico utile deve includere sia la pinza sia il pezzo e che massa, baricentro e inerzia devono essere configurati insieme (guida Universal Robots al carico utile massimo).
Effettuare tre verifiche correlate:
Massa totale del carico utile = somma di ogni componente applicato e del pezzo
Distanza del baricentro combinato = somma di ogni massa x distanza dalla flangia / massa totale
Stima del momento statico sulla flangia = somma di ogni massa x distanza dalla flangia
Il calcolo del momento riportato di seguito è un foglio di lavoro illustrativo, non una portata nominale del robot. Sostituire ogni valore con la massa misurata del componente e la distanza ricavata dal disegno. Il manuale del robot resta il riferimento per massa ammessa, campo del baricentro, momenti, inerzia, orientamento e accelerazione.
| Elemento di esempio | Massa | Distanza dalla flangia | Massa x distanza |
|---|---|---|---|
| Adattatore del polso | 0.35 kg | 20 mm | 0.0070 kg m |
| Valvola e sensori | 0.15 kg | 45 mm | 0.0068 kg m |
| Pinza pneumatica | 0.55 kg | 70 mm | 0.0385 kg m |
| Dita e pattini | 0.25 kg | 120 mm | 0.0300 kg m |
| Pezzo | 1.00 kg | 180 mm | 0.1800 kg m |
| Totale | 2.30 kg | Baricentro combinato: 114 mm | 0.2623 kg m |
Un attuatore più leggero non è automaticamente la scelta migliore per l'EOAT. Spostare 250 g di massa delle dita 50 mm più vicino alla flangia può migliorare il bilancio massa-distanza più che eliminare gli stessi 250 g da una valvola montata vicino alla flangia. La riduzione del peso offre più vantaggi quando accorcia anche l'offset del baricentro.
Che cosa rientra nel carico utile del robot e nel momento al polso?
ISO 9409-1:2004 è una norma di interfaccia di 6 pagine, confermata nel 2023. Definisce dimensioni, designazione e orientamento delle piastre circolari, ma dichiara espressamente che non stabilisce alcuna correlazione con la capacità di carico (ISO 9409-1, confermata nel 2023). La corrispondenza della circonferenza di foratura dimostra quindi l'accoppiamento meccanico, non il carico utile del robot né la capacità del polso.
Conteggiare ogni elemento che oltrepassa la flangia dell'utensile:
- piastra adattatrice, cambio rapido, dispositivo di cedevolezza ed elementi di fissaggio
- cilindro compatto o corpo della pinza pneumatica
- dita personalizzate, pattini, arresti, protezioni e minuteria trattenuta
- valvola, collettore, sensori, connettori, raccordi e staffe per cavi
- tratti mobili di tubi e cavi, quando richiesto dal manuale del robot
- il pezzo più pesante ammesso, comprese tolleranze e materiale di processo trattenuto
Individuare poi il centro di massa di ogni elemento rispetto al sistema di coordinate della flangia. Il baricentro combinato non coincide necessariamente con il punto centrale dell'utensile. I controllori dei robot usano i dati del carico utile per compensare il movimento e Universal Robots avverte che l'accelerazione può essere ridotta quando il baricentro supera il campo nominale.
ISO 9283 tratta i criteri prestazionali dei robot e i relativi metodi di prova in una norma di 60 pagine, ancora vigente dopo la conferma del 2021 (ISO 9283:1998). Per il carico utile effettivo, il momento al polso, l'inerzia e il campo prestazionale, utilizzare i dati specifici del modello forniti dal costruttore del robot.
Come si calcola la forza di presa durante l'accelerazione del robot?
L'esempio di selezione SMC MHZ moltiplica per 20 il peso di un pezzo da 0.1 kg e ottiene una forza di presa richiesta di 19.6 N, precisando che accelerazioni, decelerazioni o urti elevati richiedono un margine aggiuntivo (catalogo SMC MHZ, catalogo vigente). Considerare questa regola come indicazione del costruttore, non come calcolo universale dell'attrito.
Per una presa esterna a frizione bilanciata con due ganasce, una prima verifica trasparente è:
Forza di tenuta richiesta per ganascia = m x (g + a) x S / (n x coefficiente di attrito)Dove m è la massa del pezzo, a è l'accelerazione nella direzione di slittamento, S è il fattore di progetto scelto e n è il numero di superfici di contatto effettive. L'equazione presuppone un carico uniforme delle ganasce e una semplice presa per attrito. Non considera accoppiamento di forma, contatti inclinati, urti, rotazione o pattini caricati in modo disuniforme.
Per un prelievo verticale di 1.0 kg con due ganasce, coefficiente di attrito 0.40 e fattore di progetto 2.0, la forza richiesta aumenta da 24.5 N per ganascia a riposo a 49.5 N per ganascia con accelerazione di 10 m/s2. Sono risultati di un foglio di calcolo, non valori nominali di catalogo.
Quale architettura di attuatore compatto è adatta al compito EOAT?
La famiglia SMC MHZ2 comprende alesaggi da 6 a 40 mm; il catalogo indica fino a 180 cicli al minuto per le misure da 6 a 25 mm e 60 per quelle da 32 a 40 mm (catalogo SMC MHZ). Sono limiti dei modelli nelle condizioni di catalogo, non una produttività garantita della cella robotizzata.
Scegliere l'architettura in base al compito EOAT:
| Compito dell'utensile | Architettura iniziale più adatta | Verifica principale |
|---|---|---|
| Trattenere un pezzo tra dita mobili | Pinza pneumatica | Forza per dito, momento delle dita, corsa, danneggiamento del pezzo |
| Azionare un arresto, perno, chiavistello o espulsore | Cilindro compatto | Forza dell'alesaggio, carico laterale sullo stelo, corsa, urto a fine corsa |
| Muovere una piastra o un supporto disassato | Cilindro compatto guidato | Momenti sulle guide, allineamento, massa mobile |
| Estendersi lungo un utensile lungo e stretto | Slitta senza stelo o guidata | Momenti sul carrello, limiti di tenuta o guida, ingombro |
| Usare posizioni o profili programmabili | Asse elettrico o servopneumatico | Retroazione, controllore, ripetibilità, arresto sicuro |
Per esempio, un cilindro compatto può azionare un perno di posizionamento mentre una pinza pneumatica separata trattiene il pezzo. Per il robot, entrambi i dispositivi, il relativo adattatore e il pezzo costituiscono comunque un'unica configurazione del carico utile.
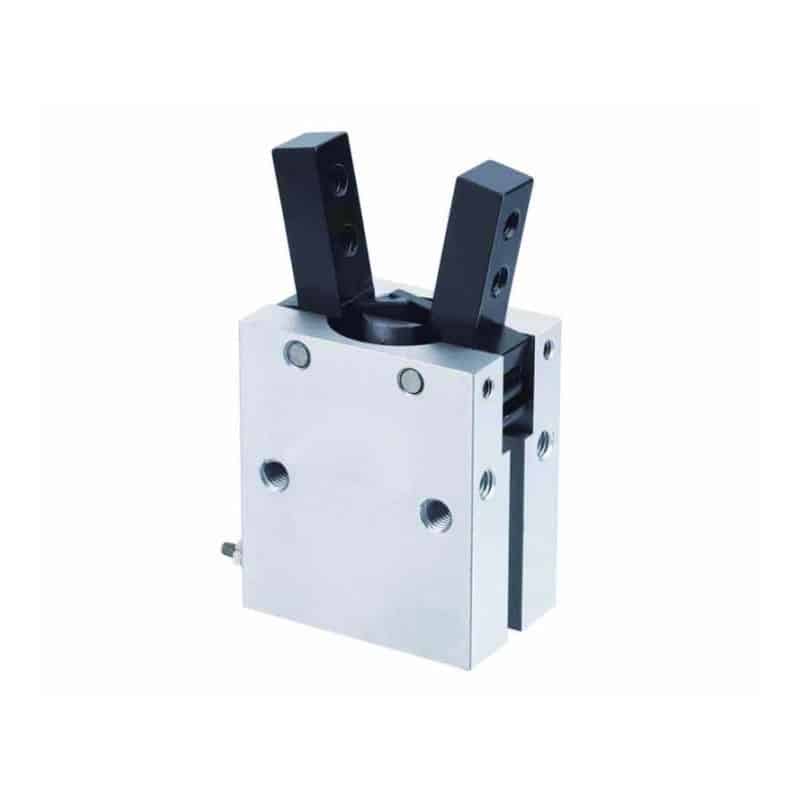
Pinza pneumatica parallela XHC
Questa sezione non vuole essere un altro catalogo di tipi di pinze. Per scegliere tra pinze parallele, angolari, a tre ganasce, a ginocchiera e ad ampia apertura, consultare la guida ai tipi di pinze pneumatiche già disponibile. Per un esempio di cilindro compatto a livello di stazione, esterno al polso del robot, vedere i cilindri compatti nell'assemblaggio di PCB.
Come controllare lunghezza delle dita, offset e momento delle ganasce?
L'esempio MHZ2 di SMC indica 24 N a 0.4 MPa con distanza del punto di presa di 30 mm e definisce la forza di presa effettiva come la spinta di un singolo dito (catalogo SMC MHZ). Lo stesso corpo può offrire una forza utile e un carico sulla guida diversi quando le dita si allungano.
Verificare separatamente quattro grandezze:
- Forza di presa per dito: leggere il grafico di catalogo alla pressione e alla distanza del punto di presa effettive.
- Momento sulla guida delle dita: applicare la forza del pezzo all'offset di contatto reale, includendo accelerazione e urti del robot.
- Pressione di contatto: dividere la forza di serraggio per l'area di contatto del pattino e confrontarla con il limite di danneggiamento del pezzo.
- Rigidezza delle dita: verificare che la flessione non porti il pezzo fuori dalla finestra di processo o del sensore.
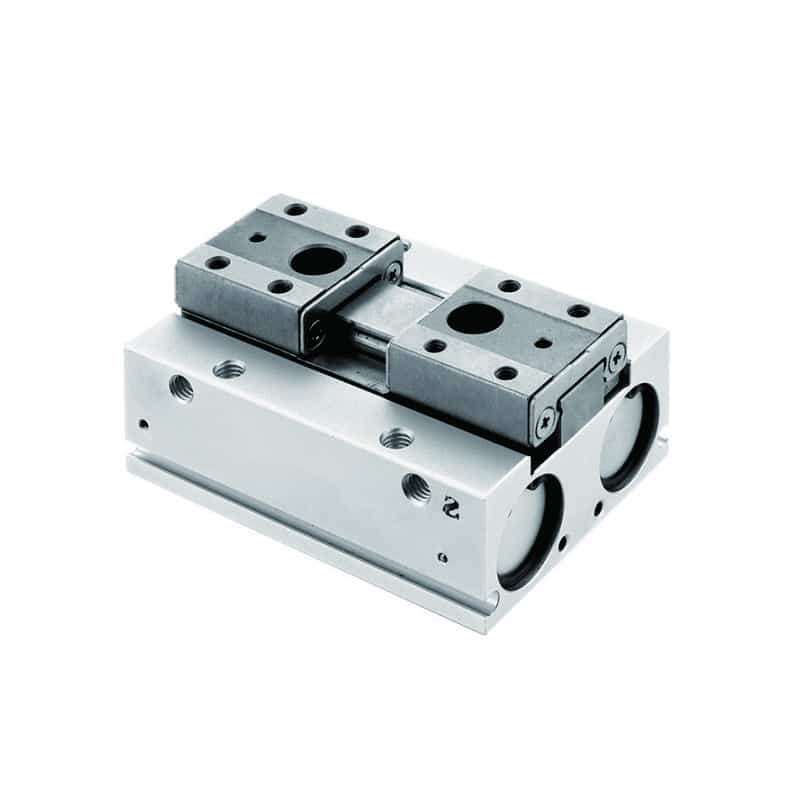
Pinza pneumatica parallela XHF a basso profilo
Che cosa fare se la forza di catalogo è sufficiente, ma le dita superano la lunghezza o il momento ammessi? Usare dita più corte, avvicinare il punto di contatto, aggiungere elementi ad accoppiamento di forma, aumentare l'area dei pattini oppure scegliere una pinza con guida più robusta. Il solo aumento della pressione può accentuare i segni sul pezzo senza correggere la flessione delle dita.
Considerare il punto di contatto come una variabile di progetto. Un corpo compatto con dita lunghe può creare un percorso del carico meno compatto rispetto a una pinza leggermente più grande, le cui ganasce raggiungono il pezzo senza adattatore. Confrontare la distanza tra flangia e contatto, non soltanto le dimensioni del corpo.
Montaggio, disposizione dei servizi e ingombro di manutenzione
ISO 9409-1 è stata confermata nel 2023 e definisce in sole 6 pagine l'interfaccia meccanica circolare, precisando che la dimensione dell'interfaccia non è correlata alla capacità di carico (ISO 9409-1). La piastra di montaggio deve quindi soddisfare separatamente i requisiti del manuale del robot, del carico dell'utensile, degli elementi di fissaggio, della rigidezza e del posizionamento.
Modellare l'intero ingombro in entrambe le posizioni delle ganasce e lungo la traiettoria del robot. Includere raccordi, regolatori di velocità, connettori dei sensori, raggio di curvatura dei tubi, scarico della trazione dei cavi, accesso agli elementi di fissaggio, movimento del cambio rapido e spazio necessario per rimuovere la pinza senza smontare il polso.
Disporre i servizi flessibili in modo che non diventino un carico nascosto. Un anello di tubo troppo stretto può tirare una piccola pinza, mentre uno sovradimensionato può impigliarsi in un'attrezzatura o entrare nel campo visivo di una telecamera. Ancorare il fascio di servizi vicino al polso, concentrare la flessione ripetuta nella zona prevista e verificarlo in ogni posizione estrema del robot.
Usare spine o elementi di riferimento quando è importante ripetere l'orientamento dell'utensile. Gli elementi di fissaggio forniscono il serraggio; non devono essere gli unici a posizionare con precisione un EOAT mediante fori con gioco. ISO 9409-1 garantisce l'intercambiabilità dell'interfaccia, non la planarità, la rigidezza o la catena di tolleranze di un adattatore personalizzato.
In che modo valvole, tubi e sensori influiscono sui tempi?
SMC indica 180 cicli al minuto per gli alesaggi MHZ2 da 6 a 25 mm e 60 cicli al minuto per i modelli da 32 a 40 mm, ma si tratta di frequenze massime di catalogo (catalogo SMC MHZ). I tempi effettivi dell'EOAT dipendono anche dalla portata della valvola, dal volume dei tubi, dalla pressione durante il movimento, dalla massa delle dita, dai sensori e dalla sequenza PLC.
Collocare la valvola vicino al polso quando la riduzione del volume pneumatico migliora sensibilmente la risposta, ma includere nel bilancio del carico utile massa della valvola, massa del cavo, calore, grado di protezione e accesso per la manutenzione. Un'isola di valvole remota riduce la massa al polso, ma aumenta il volume dei tubi. Nessuna delle due configurazioni è sempre migliore.
Misurare separatamente questi eventi:
- il robot raggiunge la posizione di presa ammessa
- l'uscita della valvola cambia stato
- la pinza si chiude fino al contatto con il pezzo
- la pressione o la posizione conferma una presa valida
- viene emesso il consenso al movimento del robot
- il rilascio termina prima che il robot lasci la posizione di deposito
Non usare un ritardo fisso come unica conferma della presa quando la caduta del pezzo crea un pericolo o un rischio per la qualità. I sensori di posizione possono confermare lo stato delle ganasce, ma non necessariamente la ritenzione del pezzo. La logica di pressione può rilevare alcuni guasti, ma richiede anch'essa soglie, temporizzazioni e gestione delle anomalie definite.
La relativa guida al funzionamento delle elettrovalvole illustra gli stati delle valvole, mentre la guida alla caduta di pressione pneumatica tratta le perdite tra la linea principale dello stabilimento e l'utensile mobile.
Quali condizioni sicure e prove di accettazione deve adottare l'EOAT?
ISO/TR 20218-1:2018 è una guida di 25 pagine alla progettazione sicura degli effettori terminali dei robot, mentre ISO 10218-2:2025 è una norma di 223 pagine per applicazioni e celle robotizzate industriali (ISO/TR 20218-1; ISO 10218-2:2025). Lo stato sicuro dell'EOAT deve derivare dalla valutazione dei rischi, non da una regola universale «aperto» o «chiuso».
Valutare che cosa accade in caso di perdita della pressione dell'aria, dell'alimentazione elettrica, della comunicazione, di un sensore o di un tubo. La caduta di un pezzo pesante o affilato può costituire il pericolo dominante. In un altro processo, può essere peggiore trattenere un pezzo caldo o contaminato. Scegliere assistenza a molla, valvole di ritegno pilotate, ritenzione meccanica, rilascio controllato o sensori ridondanti soltanto dopo questa analisi dei guasti.
Prima dell'avvio della produzione, eseguire una prova del primo esemplare che registri:
- massa completa dell'EOAT, baricentro combinato e dati del carico utile configurati
- interfaccia del polso, elementi di fissaggio, riferimenti di posizionamento, rigidezza e accesso per la manutenzione
- ipotesi sulla forza di presa, lunghezza delle dita, pressione di contatto e approvazione del momento sulla guida
- prelievi dinamici con accelerazioni rappresentative basse, normali e massime realistiche
- temporizzazione dei segnali di presenza pezzo, posizione ganasce, pressione e consenso del robot
- risposta sicura a perdita d'aria, perdita di alimentazione, guasti dei sensori e arresto di emergenza
- ripetibilità dopo il cambio utensile e dopo la flessione del fascio di servizi
Per gli interventi di assistenza e manutenzione negli Stati Uniti, si applica OSHA 29 CFR 1910.147 quando un'energizzazione imprevista, un avviamento o il rilascio di energia accumulata possono provocare lesioni (OSHA 1910.147). Le prove di messa in servizio non sostituiscono la procedura di controllo dell'energia del sito.
Domande frequenti sui cilindri compatti negli utensili di estremità del braccio
SMC indica per diversi modelli MHZ2 a doppio effetto da 16 a 40 mm intervalli di pressione d'esercizio da 0.1 a 0.7 MPa e specifica la forza di presa per singolo dito (catalogo SMC MHZ). Queste domande frequenti trattano le verifiche di sistema che restano da svolgere dopo aver preselezionato un attuatore compatto.
Un EOAT più leggero migliora sempre il tempo ciclo del robot?
No. Una massa inferiore può aiutare, ma anche baricentro e inerzia determinano il campo di movimento disponibile. Nell'esempio, 2.30 kg con offset combinato di 114 mm devono comunque essere verificati sul diagramma di carico del robot scelto. La portata delle dita e la posizione del pezzo possono contare più della massa del corpo.
Come si calcola il baricentro dell'EOAT?
Moltiplicare la massa di ogni componente per la sua distanza dalla flangia, sommare i prodotti e dividere per la massa totale. Nell'esempio, 0.2623 kg m diviso 2.30 kg dà circa 114 mm. Per i dati finali del controllore, usare coordinate tridimensionali e il metodo di calcolo dell'inerzia del costruttore del robot.
ISO 9409-1 dimostra che l'EOAT può sostenere il carico?
No. La norma ISO 9409-1 di 6 pagine definisce interfaccia della piastra circolare, designazione, marcatura, intercambiabilità e orientamento. Dichiara espressamente di non correlare l'interfaccia con intervalli di capacità di carico. Carico utile, baricentro, momenti, inerzia, elementi di fissaggio e rigidezza dell'adattatore richiedono ancora una verifica specifica del modello.
Quanta forza di presa richiede un EOAT robotizzato?
Dipende da massa, direzione dell'accelerazione, attrito, numero di ganasce, geometria di contatto, offset delle dita, urti e fattore di progetto scelto. Nell'esempio SMC da 0.1 kg si usa 20 volte il peso del pezzo, ottenendo 19.6 N. Considerare il valore come indicazione di catalogo, quindi convalidare il pezzo e la traiettoria reali.
La pinza deve aprirsi o restare chiusa dopo la perdita dell'aria?
Non esiste una risposta universale. ISO/TR 20218-1 dedica 25 pagine alla sicurezza degli effettori terminali e ISO 10218-2:2025 tratta l'integrazione delle celle robotizzate. Definire lo stato più sicuro considerando i rischi di caduta o ritenzione del pezzo, schiacciamento, temperatura, contaminazione, ripristino ed energia accumulata, quindi provare l'architettura scelta.
Conclusione: approvare l'utensile come sistema
L'EOAT dell'esempio totalizza 2.30 kg con offset combinato di 114 mm, mentre il pezzo da 1 kg richiede, a titolo illustrativo, 49.5 N per ganascia a 10 m/s2 con le ipotesi dichiarate di attrito e fattore di progetto. Universal Robots e SMC mostrano entrambe perché massa, baricentro, pressione, punto di contatto e forza debbano essere approvati insieme.
Fissare l'utensile come un'unica configurazione: modello di robot, flangia, adattatore, attuatore, dita, valvola, sensori, raccordi, fascio di servizi, intervallo dei pezzi, dati del carico utile, limiti di movimento, logica di presa e risposta ai guasti. Un cilindro compatto o una pinza sostitutivi sono accettabili soltanto se l'intero pacchetto di evidenze continua a superare le verifiche.
Per una verifica specifica della macchina, inviare modello del robot, diagramma di carico, CAD dell'EOAT, masse dei componenti, coordinate dei centri di massa, disegno del pezzo, profilo di accelerazione, pressione alla valvola, geometria delle dita, logica dei sensori e requisito dello stato sicuro tramite la pagina Contatti. Le informazioni sull'editore sono disponibili in Informazioni su Bepto Pneumatica.
Fonti e note di consultazione
ISO 9409-1:2004, consultata il 2026-07-10. Utilizzata per l'ambito di 6 pagine relativo all'interfaccia meccanica circolare, la conferma del 2023 e l'esplicita esclusione della correlazione con la capacità di carico.
ISO 9283:1998, consultata il 2026-07-10. Utilizzata per l'ambito di 60 pagine relativo ai criteri prestazionali dei robot e ai metodi di prova e per la conferma del 2021.
ISO/TR 20218-1:2018, consultata il 2026-07-10. Utilizzata per l'ambito di 25 pagine relativo alla progettazione sicura e all'integrazione degli effettori terminali.
ISO 10218-2:2025, consultata il 2026-07-10. Utilizzata per l'ambito di 223 pagine relativo alle applicazioni di robot industriali e all'integrazione delle celle robotizzate.
Guida Universal Robots al carico utile, consultata il 2026-07-10. Utilizzata per la configurazione congiunta del carico applicato alla flangia dell'utensile e del baricentro.
Guida Universal Robots al carico utile massimo, consultata il 2026-07-10. Utilizzata per la relazione tra massa del carico utile, offset del baricentro, inerzia, accelerazione, pinza e pezzo.
Catalogo SMC delle pinze pneumatiche parallele MHZ, consultato il 2026-07-10. Utilizzato per forza di presa per dito, grafici di pressione e punto di presa, esempio di selezione da 0.1 kg, intervalli di esercizio e frequenze massime.
OSHA 29 CFR 1910.147, consultata il 2026-07-10. Utilizzata soltanto per gli interventi di assistenza e manutenzione contemplati, nei quali un avviamento imprevisto o il rilascio di energia accumulata possono provocare lesioni.
Universal Robots Academy, Configurazione utensile: TCP, orientamento, carico utile e baricentro, caricato il 2021-12-16. Incorporato come panoramica di configurazione di 4 minuti e 33 secondi; 31,341 visualizzazioni al momento della verifica.