

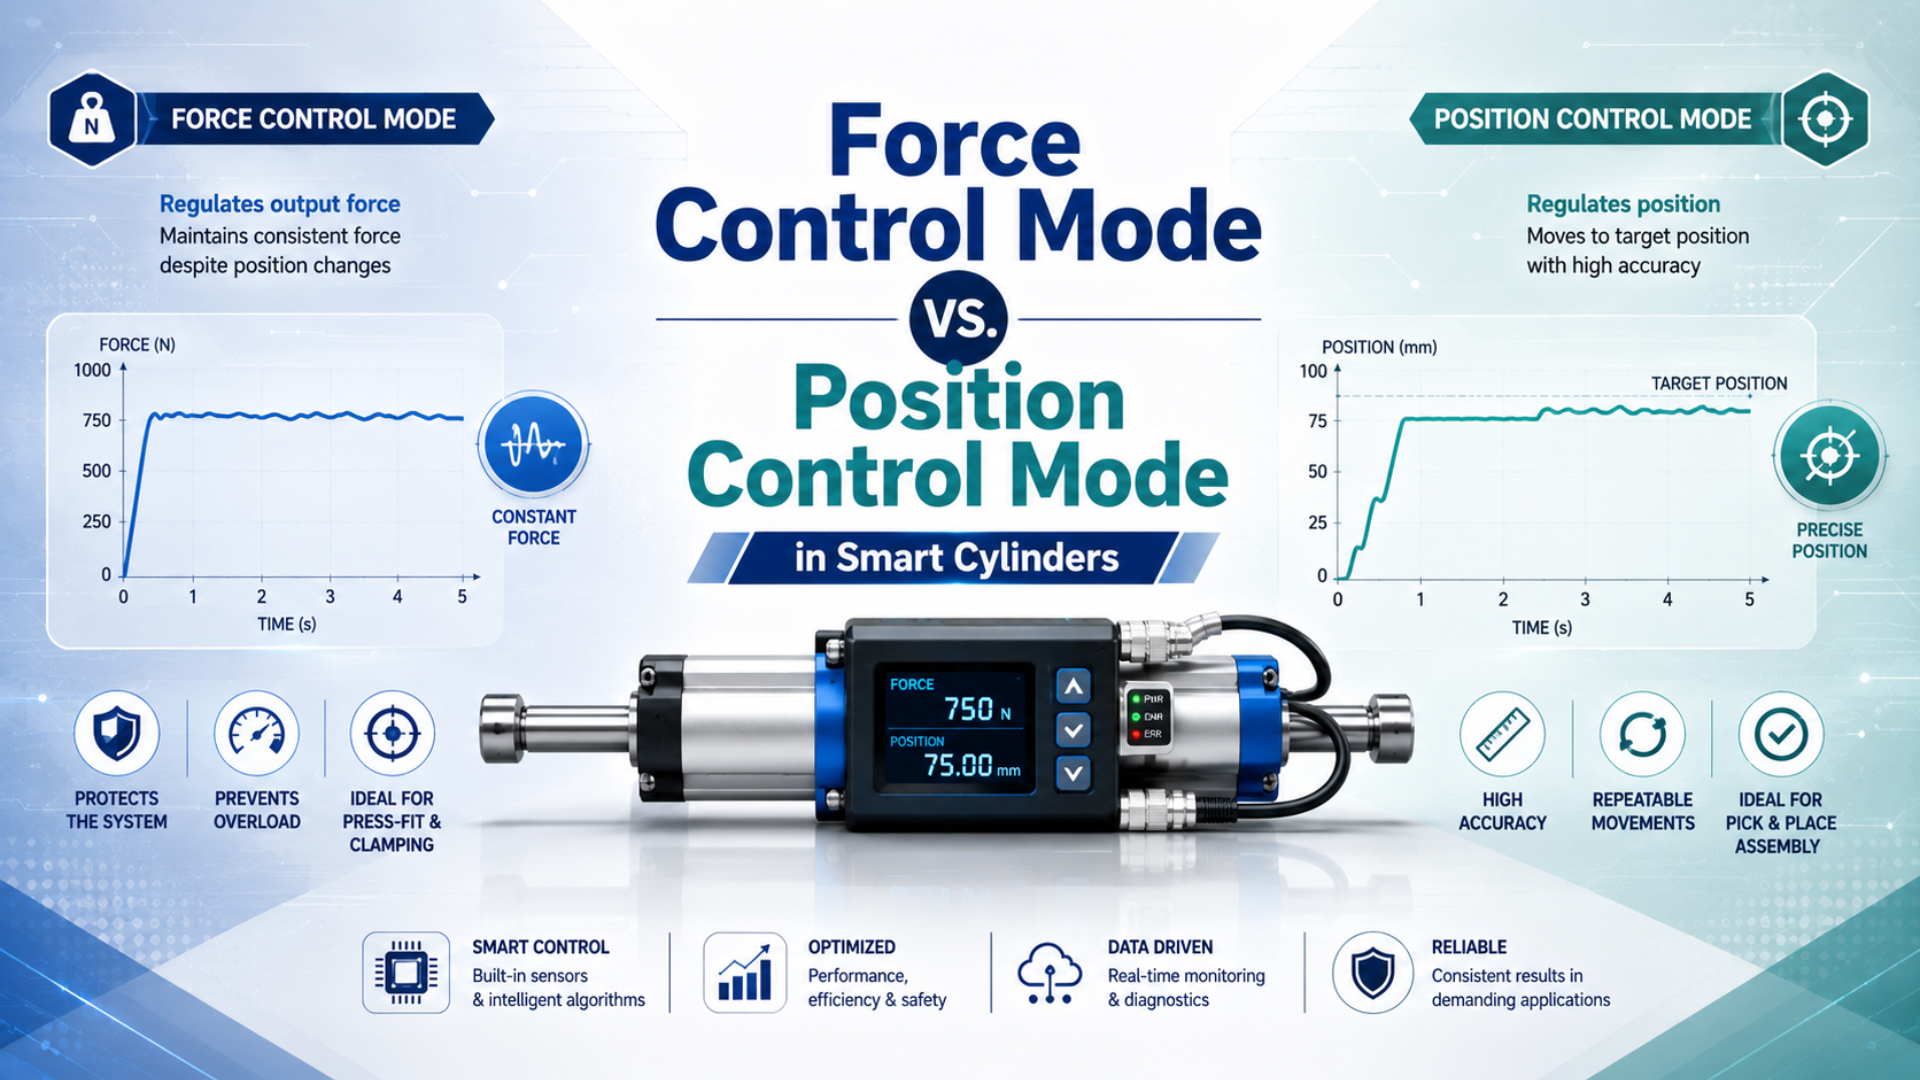
Chọn điều khiển vị trí khi máy phải đạt tới và giữ một vị trí được đo. Chọn điều khiển lực khi quy trình phải tạo và điều chỉnh tải tác dụng lên phôi. Nếu cả hai đều quan trọng, hãy dùng một trình tự có giám sát: tiếp cận bằng điều khiển vị trí, xác nhận tiếp xúc, điều chỉnh lực, rồi lùi về bằng điều khiển vị trí.
Ở cấp hệ thống, việc so sánh chế độ điều khiển lực với chế độ điều khiển vị trí trong xi lanh thông minh thực chất là lựa chọn đại lượng đo nào khép kín vòng điều khiển. Áp suất buồng có thể hỗ trợ ước tính lực; nó không đo trực tiếp lực trên phôi. Tương tự, bộ mã hóa vị trí có thể khép kín vòng chuyển động nhưng không thể bảo đảm tải tiếp xúc an toàn. Trong bài này, xi lanh thông minh là một trục servo khí nén có phản hồi liên tục, van phân phối tỷ lệ và bộ điều khiển trục, chứ không phải xi lanh tiêu chuẩn chỉ lắp công tắc hành trình cuối.
Những điểm chính
- Festo định nghĩa một hệ thống định vị servo khí nén gồm 3 phần tử cốt lõi: xi lanh có bộ mã hóa, van phân phối tỷ lệ và bộ điều khiển vị trí.
- Độ không chắc chắn của lực suy ra từ áp suất bao gồm ma sát chưa được mô hình hóa và ảnh hưởng của đường truyền tải phía sau.
- Dùng chế độ vị trí cho hành trình, phản hồi lực trực tiếp cho tải tiếp xúc quan trọng và chuyển chế độ có giám sát khi một chu kỳ cần cả hai.
Điều gì phân biệt điều khiển lực với điều khiển vị trí?
Festo mô tả hệ thống định vị servo khí nén gồm 3 phần tử kết nối: xi lanh có bộ mã hóa dịch chuyển, van phân phối tỷ lệ và bộ điều khiển vị trí. Cùng một hệ thống có thể nhắm tới một vị trí hoặc tạo ra lực mục tiêu, nhưng biến phản hồi được chọn và phép thử nghiệm thu vẫn khác nhau (hệ thống định vị servo khí nén Festo, truy cập năm 2026).
Điều khiển vị trí giảm thiểu sai số vị trí:
Biến là sai số vị trí, là vị trí được ra lệnh và là vị trí do bộ mã hóa báo về. Cả ba sử dụng cùng một đơn vị khoảng cách. Bộ điều khiển định lượng khí vào và ra khỏi các buồng xi lanh cho đến khi vị trí đo được thỏa mãn tiêu chí vào vị trí đã định.
Điều khiển lực giảm thiểu sai số lực:
Trong phương trình này, là sai số lực, là lực yêu cầu và là giá trị ước tính từ áp suất hoặc phép đo trực tiếp của cảm biến lực. Hai lựa chọn phản hồi này không thể thay thế cho nhau. Bộ điều khiển có thể báo lực ước tính ổn định trong khi tải thực tế tại dụng cụ thay đổi do ma sát dẫn hướng, độ uốn của đồ gá hoặc hình học tiếp xúc.
| Câu hỏi kỹ thuật | Điều khiển vị trí | Điều khiển lực suy ra từ áp suất | Điều khiển lực trực tiếp |
|---|---|---|---|
| Biến được điều khiển | Vị trí trục đo được | Lực piston tính toán | Tải đo được trong đường truyền lực |
| Cảm biến chính | Bộ mã hóa dịch chuyển liên tục | Cảm biến áp suất cho cả hai buồng, cộng với phản hồi vị trí để giám sát | Load cell hoặc bộ chuyển đổi lực, thường kèm phản hồi vị trí |
| Ứng dụng phù hợp nhất | Di chuyển, chia vị trí, thao tác nhiều vị trí | Lực khí nén có kiểm soát khi có thể chấp nhận độ không chắc chắn do ma sát | Ép, thử nghiệm hoặc lắp ráp có giới hạn lực trên phôi theo hợp đồng |
| Điểm mù chính | Lực tiếp xúc | Ảnh hưởng của ma sát và đường truyền tải | Vị trí sau độ đàn hồi hoặc biến dạng chi tiết |
Để tìm hiểu các lựa chọn cảm biến phía sau vòng vị trí, xem hướng dẫn về công nghệ cảm biến vị trí xi lanh khí nén. Hoạt động của van và độ chính xác trục cũng được phân tách trong hướng dẫn điều khiển vị trí bằng van tỷ lệ.
Mỗi thiết bị phản hồi thực sự đo đại lượng gì?
Sổ tay CPX-CMAX của Festo nêu một khác biệt mang tính quyết định: chế độ lực của thiết bị điều khiển lực áp suất trong 2 buồng xi lanh và cho biết muốn điều khiển trực tiếp lực trên phôi thì cần cảm biến lực. Sổ tay cũng nói ma sát trong xi lanh và bộ dẫn hướng không được đưa vào lực tính toán (sổ tay điều khiển Festo CPX-CMAX, truy cập năm 2026).
Một sơ đồ điều khiển hữu ích phải thể hiện điểm đo vật lý. Nếu cảm biến nằm tại cổng xi lanh, nó đo áp suất ở cổng đó. Nếu nằm trên bàn trượt, nó đo vị trí bàn trượt. Nếu load cell nằm giữa cơ cấu chấp hành và dụng cụ, nó đo tải truyền qua đường cơ khí cụ thể đó.
| Trạng thái | Bằng chứng bắt buộc để vào | Dữ liệu cần ghi | Ví dụ lỗi |
|---|---|---|---|
| Tiếp cận | Trục đã tham chiếu; lệnh trong phạm vi an toàn | Lệnh, vị trí, vận tốc | Sai số bám hoặc hết thời gian |
| Tìm tiếp xúc | Trong cửa sổ tiếp cận đã xác nhận | Vị trí, cả hai áp suất, tín hiệu lực | Đạt giới hạn hành trình mà không tiếp xúc |
| Tăng lực | Đã xác nhận tiếp xúc và cảm biến hợp lý | Điểm đặt lực, phản hồi, dốc tăng, đầu ra van | Lực vượt đỉnh hoặc không tăng |
| Duy trì | Lực trong dải nghiệm thu | Trung bình, đỉnh, tối thiểu, thời lượng, độ trôi vị trí | Lực ra khỏi dải |
| Nhả và lùi | Lực dưới ngưỡng nhả | Lực dư, đường đặc tính lùi, vị trí cuối | Tải vẫn bị giữ |
Không nên đặc tả việc chuyển chế độ bằng một số mili giây áp dụng cho mọi trường hợp. Chuyển tiếp vật lý phụ thuộc logic bộ điều khiển, động lực học van, thể tích ống, thể tích buồng, độ cứng tiếp xúc, tải trọng và dốc tăng lực. Hãy phê duyệt toàn bộ trình tự đo được.
Lực dựa trên áp suất chỉ là giá trị ước tính
Lực suy ra từ áp suất vẫn là giá trị ước tính ngay cả khi đã đo áp suất của cả hai buồng. Thuật toán Festo CPX-CMAX còn dùng đường kính piston và cần, vị trí lắp, tải cơ sở và tải trọng, nhưng sổ tay cho biết độ không chắc chắn vẫn nằm trong phạm vi ma sát tĩnh của bộ truyền động vì ma sát xi lanh và dẫn hướng không được mô hình hóa (sổ tay điều khiển Festo CPX-CMAX, truy cập năm 2026).
Đối với hành trình tiến của xi lanh tác động kép một cần, bắt đầu với hai diện tích hiệu dụng:
Diện tích toàn phần của piston là , diện tích vành khuyên phía cần là , đường kính piston là và đường kính cần là . Dùng mét và pascal để nhận kết quả theo newton, hoặc áp dụng quy đổi đơn vị kỹ thuật nhất quán.
Với trục nằm ngang chuyển động chậm theo chiều tiến, giá trị ước tính gần tĩnh là:
và là áp suất dư trong buồng đầu nắp và buồng đầu cần. chống lại chuyển động tiến sắp bắt đầu nhưng không phải một giá trị cố định đã biết. Gần trạng thái nghỉ hoặc đảo chiều, hãy coi ma sát là một dải độ không chắc chắn phụ thuộc hướng.
Với trục động nghiêng góc lên trên so với phương ngang, lấy chiều tiến là chiều dương, dùng cân bằng lực có dấu:
Tổng khối lượng chuyển động là , gia tốc dọc theo trục tiến dương là và gia tốc trọng trường là . Góc dương khi trục hướng lên trên phương ngang. là độ lớn lực ma sát không âm chống lại chiều tiến dương. Khi lùi, hãy viết lại cân bằng với vai trò áp suất-diện tích và hướng ma sát đảo ngược. Do đó, hạn chế ở đường xả có thể làm giảm lực sử dụng được ngay cả khi áp suất cấp có vẻ ổn định.
Xét một xi lanh nằm ngang có đường kính lòng 50 mm và cần 20 mm trong hành trình tiến gần tĩnh. Với 5,0 bar ở buồng đầu nắp và 0,8 bar ở buồng đầu cần, ước tính lý tưởng từ hai áp suất trước khi tính ma sát là khoảng 850 N. Công thức rút gọn cho khoảng 982 N. Bỏ qua áp suất phía cần làm kết quả trong trường hợp này cao hơn khoảng 132 N, tương đương 15,5%. Phép tính đó là cơ sở xác định kích thước, không phải tuyên bố về độ chính xác vòng kín. Hãy đo cả hai áp suất buồng trong sự kiện thực tế, kiểm tra áp suất ngược đường xả và dùng load cell nếu tiêu chí nghiệm thu quy trình là lực tại dụng cụ. Hướng dẫn lực do chênh lệch áp suất và hướng dẫn áp suất ngược trình bày chi tiết hơn hai đại lượng này.
Tiêu chí chọn chế độ điều khiển vị trí
Điều khiển vị trí phù hợp với hành trình lập trình được, chia vị trí và các nhiệm vụ theo vị trí đo. Festo liệt kê 128 bộ vị trí có thể cấu hình cho CPX-CMAX và cho phép tối đa 8 mô-đun hoạt động độc lập, nhưng các số liệu riêng của mẫu này không xác lập độ chính xác chung cho mọi trục (tài liệu sản phẩm Festo CPX-CMAX, truy cập năm 2026).
Chọn điều khiển vị trí khi kết quả nghiệm thu là một vị trí, đường đi hoặc biên dạng chuyển động được đo. Ví dụ điển hình gồm thay đổi vị trí theo định dạng, căn chỉnh bàn trượt với nhiều trạm, bám quỹ đạo được ra lệnh và đưa dụng cụ về vị trí an toàn đã xác minh. Phản hồi vị trí liên tục là thiết yếu. Công tắc reed có thể xác nhận điểm cuối nhưng không hỗ trợ vòng vị trí giữa hành trình được hiệu chỉnh liên tục. Đừng đặc tả “độ chính xác” bằng một con số riêng lẻ. Xác định chuẩn đo và thử tại dụng cụ hoàn thiện, không chỉ tại bàn trượt xi lanh. Ghi lại vị trí lệnh, vị trí đo, hướng tiếp cận, tải trọng, tốc độ, áp suất cấp, chiều dài ống, nhiệt độ và thời gian dừng. Sau đó tách riêng các thuật ngữ sau:
- Độ phân giải là bước tăng nhỏ nhất được báo cáo.
- Độ lặp lại là độ phân tán khi cùng chuyển động được lặp lại trong điều kiện xác định.
- Độ chính xác so sánh kết quả đo với chuẩn có khả năng truy xuất.
- Độ ổn định trong vị trí mô tả chuyển động khi trục được ra lệnh đứng yên.
- Thời gian xác lập đo thời gian trục đi vào và duy trì trong dải nghiệm thu.
Điều gì xảy ra khi dụng cụ gặp vật cản trước khi tới vị trí? Sai số vị trí vẫn còn nên bộ điều khiển có thể tiếp tục ra lệnh đầu ra van. Vì vậy, vòng vị trí trong sản xuất cần các giới hạn về lực, áp suất, đầu ra, vận tốc và thời gian chờ. Điều khiển vị trí không thay thế an toàn tiếp xúc.
Tiêu chí chọn chế độ điều khiển lực
Chế độ lực thuộc về một quy trình tiếp xúc có giám sát, không phải hành trình không kiểm soát cho đến khi áp suất tăng. Sổ tay CPX-CMAX xem điểm đặt lực, dung sai lực, dốc tăng lực, vị trí cuối phần mềm, giám sát tốc độ và giám sát hành trình là các tham số riêng, qua đó xác nhận điều chỉnh tải và giám sát chuyển động phải phối hợp với nhau (sổ tay điều khiển Festo CPX-CMAX, truy cập năm 2026).
Chọn điều khiển lực khi chiều cao hoặc độ đàn hồi của chi tiết thay đổi và chất lượng quy trình phụ thuộc tải tiếp xúc. Ép lắp, kẹp, bám bề mặt, căng và thử lực-dịch chuyển có thể phù hợp với mô hình này. Trước hết, quyết định lực suy ra từ áp suất có đủ hay không. Nếu ma sát, độ uốn dụng cụ hoặc nguy cơ hư hại sản phẩm khiến sai số cho phép hẹp, hãy đo lực trực tiếp trong đường truyền tải. Điều khiển lực vẫn cần giám sát vị trí. Nếu thiếu phôi dự kiến, cơ cấu chấp hành đang tìm lực có thể tiếp tục chuyển động vì không hình thành phản lực. Sổ tay Festo cảnh báo điều kiện này có thể tạo tốc độ cao và va chạm cuối hành trình không được hãm, vì vậy chế độ lực của thiết bị có giám sát tốc độ tới hạn và hành trình tới hạn.
Dùng dốc tăng lực thay vì bước nhảy đột ngột khi va đập tiếp xúc là vấn đề quan trọng. Đồng thời xác định hành trình tối đa sau khi phát hiện tiếp xúc, áp suất tối đa trong mỗi buồng, lệnh van tối đa, thời gian duy trì và phản ứng khi cảm biến hỏng. Vòng điều khiển không thay thế định mức tải cơ khí, chức năng an toàn độc lập hoặc đánh giá rủi ro. Điều chỉnh áp suất vẫn có thể hữu ích trong kiến trúc. Nó có thể đặt lệnh áp suất lặp lại được hoặc giới hạn lực sẵn có. Tuy nhiên, bộ điều áp tỷ lệ và van lưu lượng tỷ lệ điều khiển các biến khác nhau, và bản thân từng thiết bị không bảo đảm lực trên phôi.
Nên sắp xếp trình tự chế độ vị trí và lực như thế nào?
Một trình tự vị trí-sang-lực đáng tin cậy giảm thiểu hành trình không kiểm soát trước khi bắt đầu điều chỉnh lực. Để tạo lực có kiểm soát nhanh nhất, sổ tay Festo CPX-CMAX khuyến nghị định vị bộ truyền động cách vị trí ép dưới 1 mm. Đây là phương pháp riêng cho mẫu thiết bị, không phải khoảng chuyển tiếp phổ quát (sổ tay điều khiển Festo CPX-CMAX, truy cập năm 2026).
Dùng máy trạng thái, không chuyển chế độ chỉ dựa vào bộ định thời. Bộ định thời có thể hết hạn ngay cả khi thiếu chi tiết, trục đến muộn hoặc tín hiệu áp suất đã trôi. Mỗi chuyển tiếp phải yêu cầu các điều kiện đo được và có thời gian chờ độc lập.
Giới hạn an toàn và phép thử nghiệm thu
ISO 4414:2010 là tiêu chuẩn quốc tế dài 38 trang bao quát các mối nguy đáng kể của hệ thống khí nén trong thiết kế, lắp đặt, điều chỉnh, vận hành và bảo trì. Vì vậy, vòng vị trí hoặc lực thông thường chỉ là một lớp; máy vẫn cần trạng thái an toàn được xác định và biện pháp bảo vệ dựa trên rủi ro (ISO 4414:2010).
Bắt đầu bằng việc xác định điều gì xảy ra khi mất điện, mất nguồn khí, bộ mã hóa hỏng, cảm biến áp suất bất đồng, load cell quá tải, ống bị vỡ, mất liên lạc van và dừng khẩn cấp. Tải thẳng đứng có thể cần phanh hoặc thiết bị khóa có định mức cơ khí. Xả khí khỏi mạch cũng có thể giải phóng năng lượng tích trữ hoặc làm rơi khối lượng treo, vì vậy “xả hết khí” không phải phản ứng an toàn phổ quát. Chạy thử phải tạo ra đường dữ liệu, không phải cảm nhận. Ghi vị trí lệnh, vị trí đo, áp suất đầu nắp, áp suất đầu cần, lực trực tiếp nếu có, lệnh van, trạng thái bộ điều khiển, cờ giới hạn và dấu thời gian. Thử ở tải trọng tối thiểu và tối đa, áp suất cấp thấp và cao, cả hai hướng tiếp cận, giới hạn nhiệt độ liên quan và chiều dài ống đại diện.
Dùng tiêu chí nghiệm thu riêng cho từng chế độ:
| Chỉ số chế độ vị trí | Chỉ số chế độ lực | Chỉ số trình tự và an toàn |
|---|---|---|
| Độ chính xác tại chuẩn đã định | Độ chính xác lực tại load cell đã định | Hành trình tối đa sau khi phát hiện tiếp xúc |
| Độ lặp lại theo hướng tiếp cận | Độ lặp lại trong phạm vi chi tiết và nhiệt độ | Độ vượt đỉnh lực hoặc áp suất tối đa |
| Độ vượt và thời gian xác lập | Dốc tăng lực và độ ổn định duy trì | Thời gian chờ chuyển tiếp và phản ứng lỗi |
| Độ trôi trong vị trí | Độ trôi vị trí khi duy trì lực | Phản ứng an toàn khi thiếu phôi |
| Sai số bám trên biên dạng chuyển động | Chênh lệch giữa lực ước tính và lực đo trực tiếp | Hoạt động khởi động lại sau chu kỳ bị gián đoạn |
Một bảng dữ liệu linh kiện không thể phê duyệt bảng này. Ví dụ, tài liệu CPX-CMAX liệt kê van tỷ lệ VPWP với lưu lượng 350, 700, 1.400 và 2.000 L/phút. Bốn cấp lưu lượng danh nghĩa này giúp chọn linh kiện, nhưng đáp ứng của trục hoàn chỉnh vẫn phụ thuộc toàn bộ thể tích khí nén, các hạn chế, tải và hiệu chỉnh.
Chế độ điều khiển nào phù hợp với ứng dụng của bạn?
CPX-CMAX gán bit điều khiển trực tiếp B1 bằng 0 cho vị trí và 1 cho lực, nhưng sổ tay vẫn xác định các giới hạn, dốc tăng và hành vi giám sát khác nhau cho từng trạng thái. Một bit phần mềm có thể chọn chế độ; nó không thể làm hai mục tiêu điều khiển trở nên tương đương (sổ tay điều khiển Festo CPX-CMAX, truy cập năm 2026). Dùng tiêu chí nghiệm thu quy trình để quyết định:
| Yêu cầu chính | Kiến trúc khuyến nghị | Phép thử nghiệm thu thiết yếu |
|---|---|---|
| Đạt nhiều vị trí đã lập trình | Điều khiển vị trí với bộ mã hóa liên tục | Sai số vị trí, độ lặp lại, xác lập và phản ứng lỗi dưới tải |
| Tạo lực khí nén gần đúng | Ước tính lực từ hai áp suất với giám sát vị trí | So sánh lực tính toán với load cell tham chiếu trong dải vận hành |
| Bảo vệ cụm lắp ráp nhạy cảm hoặc có quy định | Điều khiển lực trực tiếp bằng load cell với giám sát vị trí | Độ vượt lực, ổn định duy trì, giới hạn hành trình và phản ứng lỗi cảm biến |
| Di chuyển nhanh rồi ép | Tiếp cận vị trí theo giai đoạn, tiếp xúc có bảo vệ, tăng lực và lùi về theo vị trí | Toàn bộ đường dữ liệu đồng bộ thời gian về vị trí, áp suất, lực và trạng thái |
| Giữ tải treo | Điều khiển chuyển động đã đánh giá rủi ro cộng với biện pháp giữ cơ khí phù hợp | Thử mất điện, mất khí, phanh, khởi động lại và năng lượng bị giữ |
Nếu RFQ chỉ ghi “xi lanh thông minh có điều khiển lực và vị trí” thì chưa đầy đủ. Hãy bổ sung biến được điều khiển, loại và vị trí cảm biến, phương pháp ước tính lực, tải trọng, hướng lắp, hành trình, biên dạng tốc độ, đường ống, dải áp suất, sai số cho phép, trạng thái an toàn và quy trình nghiệm thu. Thông tin đó quyết định dự án cần ước tính dựa trên áp suất, phản hồi lực trực tiếp hay một công nghệ cơ cấu chấp hành khác.
Câu hỏi thường gặp về chế độ điều khiển xi lanh thông minh
CPX-CMAX cung cấp 2 chế độ điều khiển trực tiếp có thể chọn là vị trí và lực, nhưng phản hồi lực nội bộ vẫn được suy ra từ áp suất. Điều khiển trực tiếp lực trên phôi cần bộ điều khiển hoặc kiến trúc vòng ngoài giám sát chấp nhận tín hiệu load cell bên ngoài. Các câu hỏi thường gặp này tách riêng ví dụ sản phẩm đó khỏi các yêu cầu phổ quát (sổ tay điều khiển Festo CPX-CMAX, truy cập năm 2026).
Cảm biến áp suất có thể thay thế load cell để điều khiển lực không?
Cảm biến áp suất có thể ước tính lực piston khi biết áp suất cả hai buồng, diện tích hiệu dụng, tải trọng, hướng lắp và dự phòng ma sát. Chúng không đo trực tiếp lực tại dụng cụ. Nếu nghiệm thu quy trình phụ thuộc tải thực tế trên phôi, hãy lắp cảm biến lực đã hiệu chuẩn trong đường truyền tải liên quan và xác minh độ thẳng hàng, dải đo, khả năng quá tải và độ không chắc chắn đo của nó.
Một bộ điều khiển có thể chuyển giữa chế độ vị trí và lực không?
Có, một số bộ điều khiển servo khí nén hỗ trợ cả hai chế độ. Ví dụ, Festo CPX-CMAX cung cấp lệnh vị trí, lệnh lực và trình tự bản ghi. Hãy xác nhận chính xác chức năng bộ điều khiển trước khi lựa chọn. Việc chuyển đổi nên diễn ra qua máy trạng thái có giám sát với xác nhận tiếp xúc, giới hạn lực và hành trình, thời gian chờ và phản ứng xác định khi thiếu phôi dự kiến.
Điều khiển vị trí có bảo đảm lực tiếp xúc cố định không?
Không. Vòng vị trí hiệu chỉnh sai số vị trí nên lực tiếp xúc có thể thay đổi theo chiều cao, độ cứng của chi tiết, ma sát, độ võng đồ gá, áp suất và giới hạn đầu ra bộ điều khiển. Bảo vệ quy trình bằng giới hạn lực hoặc áp suất. Khi dung sai tải tiếp xúc là điều khoản hợp đồng, hãy đo lực trực tiếp thay vì suy ra từ vị trí cuối hoặc lệnh van.
Nên đặt điểm chuyển tiếp trước khi tiếp xúc như thế nào?
Hãy xác định từ biến thiên chiều cao chi tiết đo được, quãng đường dừng, độ không chắc chắn của cảm biến, độ lặp lại trục và hành trình tìm tiếp xúc cho phép. Festo đưa ra khoảng dưới 1 mm cho một phương pháp ép CPX-CMAX, nhưng đó không phải giá trị phổ quát. Xác nhận cửa sổ chuyển tiếp ở tốc độ, tải trọng, áp suất cấp, dung sai dụng cụ và tình trạng phôi bất lợi nhất.
Nên ghi lại những phép thử nghiệm thu nào?
Ghi đồng bộ vị trí, áp suất cả hai buồng, lực trực tiếp khi có, lệnh van, trạng thái bộ điều khiển và cờ lỗi. Chạy các chu kỳ lặp lại trên toàn dải tải trọng, áp suất, nhiệt độ, hướng tiếp cận và biến thiên chi tiết. Báo cáo độ chính xác vị trí riêng với độ lặp lại, và báo cáo độ chính xác lực riêng với độ tuyến tính của bộ điều áp hoặc lực piston tính toán.
Nguồn và tài liệu tham khảo kỹ thuật
Các tuyên bố kỹ thuật được liên kết với nguồn ISO và Festo áp dụng ngay lần sử dụng đầu tiên; không nên chuyển các số liệu riêng của một mẫu sang bộ điều khiển khác nếu chưa kiểm tra tài liệu hiện hành của thiết bị đó.
Sự phân biệt này cũng ngăn một lỗi đặc tả thường gặp. Bộ điều áp tỷ lệ có thể công bố các chỉ số tuyến tính và độ trễ, nhưng các giá trị đó mô tả áp suất được điều chỉnh tại cảm biến của nó. ISO 10094-1:2021 yêu cầu nhà cung cấp công bố các đặc tính xác định cho van điều khiển áp suất liên tục điện-khí nén; tiêu chuẩn không biến thông số bộ điều áp thành độ chính xác lực của trục xi lanh (ISO 10094-1:2021).