
ロッドレスシリンダによる高速仕分けを、すべてのアクチュエータに最低サイクル頻度、±0.1 mmの再現性、または普遍的な寿命を割り当てる単一規格が規定しているわけではありません。規格は機械の異なる部分を扱います。ANSI/PMMI B155.1は包装・加工機械の安全を、ISO 12100はリスクアセスメントの方法を、ISO 4414は空圧システムの危険を扱い、ISO 13849-1は制御機能がリスクを低減する場合に適用されます。
シリンダの許容速度、荷重、ガイドモーメント、停止エネルギー、再現性は、正確なモデル、そのカタログ条件、機械固有の受入れ仕様から決まります。高速仕分け機で実務上必要なのは、それらの情報を測定可能なFAT・SAT確認項目へ変換することです。
要点
- ISO 15552はロッドレスシリンダの仕分け性能を定義していません。
- 毎分の包装数と毎分のアクチュエータサイクル数は異なる要件です。
- クッション進入時のピーク速度は平均ストローク速度を上回ることがあります。
- ガイドモーメントと停止エネルギーにはモデル固有の確認が必要です。
- FAT/SATの限界値はチューニング開始前に文書化しなければなりません。
規格と試験の境界が重要です。機械が規格適合部品を使っていても、製品を取り逃がし、ストッパで跳ね返り、動圧を失い、故障後に予期せず動くことがあります。適合性は設計プロセスと安全枠組みを定めますが、用途検証によって初めて、設置された軸が割り当てられた仕分け作業を実行できるかが分かります。
以下で引用する4つの規格と2つのメーカー資料を分析すると、3つの境界を分けておく必要があります。機械安全要件、空圧システム要件、モデル固有のアクチュエータ限界です。これらを1つの「業界標準」数値へまとめると、どの文書が各受入れ基準を裏付けるのかが見えなくなります。
高速包装仕分け機に適用される規格
ANSI/PMMI B155.1-2023は、包装機能に含まれる搬送機械を含め、新設、改造、再構築された包装機械を対象とします。ISO 4414:2010は、機械上の空圧システムの危険を扱います。どちらもロッドレスシリンダの普遍的な速度、再現性、横荷重率、サイクル寿命目標を公開していません(PMMI、ISO 4414)。
規格は相互に置き換えられる製品証明書ではなく、階層として使います。
ANSI/PMMI B155.1は、適用範囲に記載された包装・加工機械の安全規格です。ISO 4414は空圧システムの安全規格です。ISO 15552は、適用範囲に記載されたロッドシリンダシリーズの寸法互換規格です。
| 層 | 関連文書 | 提供するもの | 提供しないもの |
|---|---|---|---|
| 包装機械 | 該当する北米機械向けANSI/PMMI B155.1-2023 | 包装・加工機械の責任、文書化されたリスクアセスメント、リスク低減 | ロッドレスシリンダの性能定格 |
| 機械のリスクアセスメント | ISO 12100:2010 | 危険源の特定、リスク見積り、リスク評価、リスク低減、文書化、検証 | 必要なシリンダボア、速度、停止方法 |
| 空圧システム | ISO 4414:2010 | 機械で使う空圧システムと部品の一般規則・安全要件 | 既定の仕分け処理量または位置決め公差 |
| 安全関連制御 | 該当する場合のISO 13849-1:2023 | 制御システムの安全関連部を設計・統合する方法論 | 特定の仕分け機に必要な安全機能またはパフォーマンスレベル |
| シリンダ寸法 | ISO 15552:2018 | 着脱式取付けの規定単動・複動ロッドシリンダの互換寸法 | ロッドレスシリンダの寸法、仕分け精度、高速耐久性 |
ISO 15552:2018は、記載された寸法シリーズの単動または複動のロッド付き空圧シリンダを明確に対象とします。機械結合式または磁気結合式のロッドレスシリンダが高速仕分け要件を満たす証拠として引用するのは、カテゴリーの誤りです。
規格は、列挙されたすべての要件をどの場所にも適用するものでもありません。ATEXは、装置を爆発の可能性がある雰囲気で使う場合に関係します。意図した用途で材料が食品に接触し得る場合は、食品接触規則が重要です。対象市場、製品、環境、アクセス、清掃方法、リスクアセスメントによって適用される規格群が決まります。
ロッドレスシリンダ選定前に確定すべきデューティデータ
Parkerは、OSP-Pの選定が許容荷重、力、モーメント、空圧エンドクッション性能に依存し、移動質量とクッション開始時のピストン速度が主要入力であると示しています。モデル固有のこの考え方は、一般的な「高速」という表示だけで選ぶより説明しやすい方法です(Parker OSP-Pカタログ)。
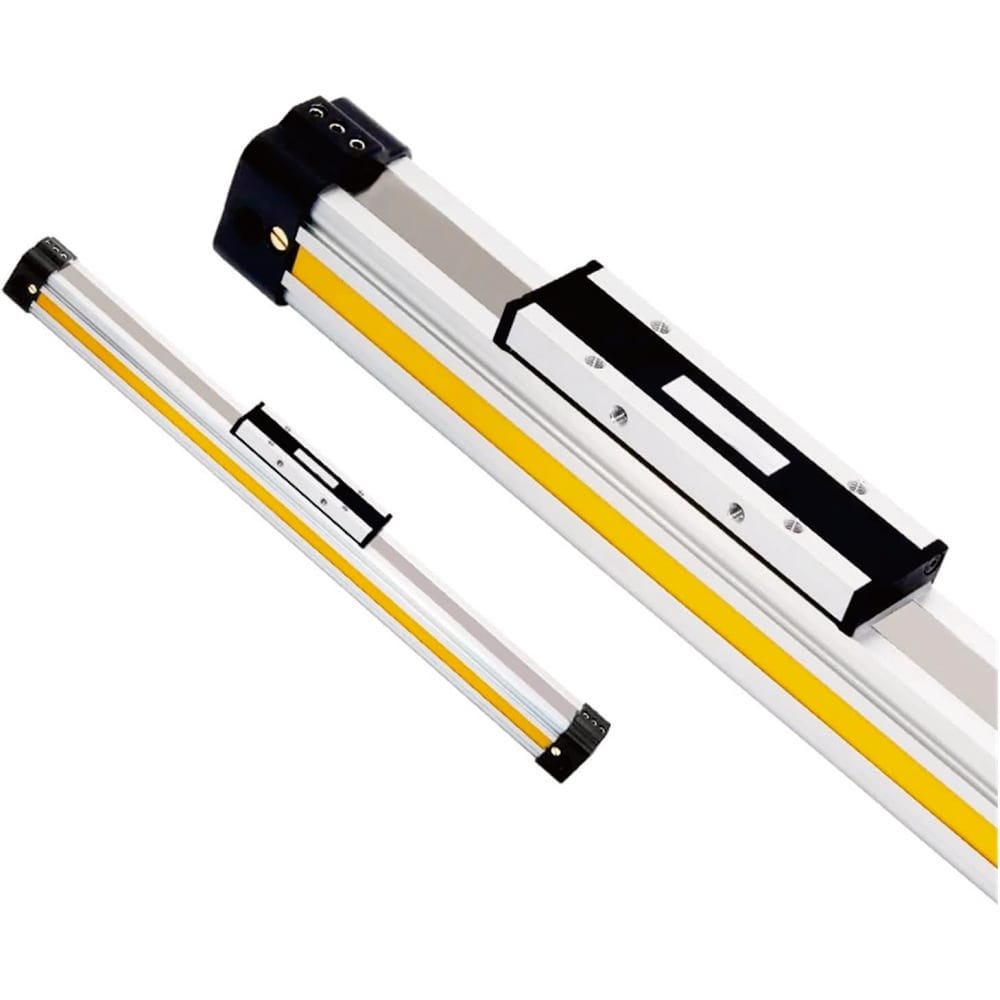
シリンダを比較する前に、最悪条件のデューティプロファイルを1つ確定します。
引用したカタログ手順を分析すると、最も抜けやすい入力はクッション進入速度、キャリッジ自体の質量、ケーブルとホースの力、重心オフセット、実効停止距離です。ボア、ストローク、公称圧力が変わらなくても、これらのいずれかで選定は変わります。
| 入力 | 記録する値 | 仕分け機に必要な理由 |
|---|---|---|
| 製品速度 | 各レシピの毎分製品数 | 利用可能な判断間隔を定めるが、アクチュエータのサイクル頻度とは限らない |
| 製品ピッチ | 製品間の最短時間と距離 | 次の製品に触れずにダイバータが動ける限界時点を決める |
| 仕分けシーケンス | ホームから仕分け、停止、復帰、スキップサイクル | ライン速度を実際のアクチュエータ動作へ変換する |
| ストローク | 必要な有効移動量に停止・調整余裕を加えた値 | 作動室容積、平均動作時間、機械外形を決める |
| 移動質量 | キャリッジ、ツーリング、締結部品、製品、ケーブルキャリア、ホース、アタッチメント | 加速力と停止エネルギーを左右する |
| 荷重形状 | 関係する各軸の重心オフセット | 静的・動的なガイドモーメントを生む |
| 姿勢 | 水平、垂直、傾斜、または移動ベース | 補助力・抵抗力と故障時挙動を変える |
| 動圧 | 最悪ストローク中のアクチュエータポート圧力 | 静的なレギュレータ表示では見えない損失を明らかにする |
| 環境 | 温度、粉じん、水、洗浄薬品、雰囲気分類 | 材質、シール、浸入、認証要件を左右する |
| 安全状態 | ガード開放、非常停止、空気喪失、電源喪失、詰まり後に必要な挙動 | バルブ、蓄積エネルギー制御、ブレーキ、ロック、再起動ロジックを定義する |
ラインで最も速いレシピが最悪条件とは限りません。遅くても重い包装品は、より大きな停止エネルギーを生むことがあります。軽い製品でもピッチが小さければ、復帰ストロークの時間が短くなります。数時間運転して温まった機械は、冷えた状態でのFAT実演と異なる挙動を示すこともあります。
シリンダ仕様化の全体手順には、高速空圧シリンダのチェックリストを使います。寿命の主張は、別の高サイクルエビデンスレビューで確認します。
包装処理量をアクチュエータのタイミング予算へ変換する方法
ParkerのOSP-Pカタログでは、クッション進入時のピストン速度は平均ストローク速度より通常約50%高いとしています。したがって、ストロークを移動時間で割った値だけではクッションの適否を判断できません。タイミング予算は、検出、ロジック、バルブ応答、動作、減速、停止、復帰に分ける必要があります(Parker)。
まず製品間の時間から始めます。
製品間隔は基準センサーまたは判断点で連続する製品間の時間です。アクチュエータサイクル時間は指令された一連の動作を完了するための時間です。製品ごとにちょうど1回のアクチュエータ全行程を必要とする制御シーケンスの場合に限り、両者は等しくなります。
ここで、は製品1個あたりの秒数、は毎分の製品数です。毎分180個という例では、間隔は0.333秒です。この計算だけで、アクチュエータが毎分180回の全行程を完了しなければならないとは証明できません。PLCシーケンスが複数製品の間は1つの位置を保持したり、不良品が現れたときだけ動いたりする場合があるためです。
次の製品と干渉する前に1回の仕分け動作と復帰が必要な製品では、完全な予算を書き出します。
各項目には測定可能な境界が必要です。検出にはセンサー応答とフィルタリングを含めます。ロジックにはタスク周期とネットワーク遅延を含めます。バルブ時間には電気的・空圧的応答を含めます。移動には一定速度を仮定せず、加速と減速を含めます。余裕は、別の機械から理由なくコピーした割合ではなく、明示したばらつきを対象にします。
信号を共通の時間基準で測定します。有用なトレースには、製品センサー、PLC判断、バルブ指令、アクチュエータポート圧力、キャリッジ位置または終端センサー、不良排出確認を含めます。タイミングを同期しなければ、遅れが光電センサー、コントローラ、バルブ、チューブ、排気経路から始まっていても、遅い仕分けをシリンダの責任にできます。
シリンダ流量要件計算ツールでボア、ストローク、圧力、目標ストローク時間を予備確認できます。結果はバルブと配管の事前選定として扱い、設置機械で動圧と実際の移動時間を確認してください。
ガイド荷重と停止エネルギーはどう確認すべきか
SMCのMY1資料は、該当するピストン速度で荷重とモーメントを確認するよう求めています。規定されたMY1B条件で1,000~1,500 mm/sの場合、外部ショックアブソーバを推奨しています。これはモデルとサイズ固有の指針であり、すべてのロッドレスシリンダに適用する普遍的なしきい値ではありません(SMC)。
キャリッジ荷重は軸方向力だけを生むのではありません。重心オフセットによってピッチ、ヨー、ロールのモーメントが生じます。加速、減速、ホースの引きずり、ケーブルキャリアの力、製品衝撃、フレームたわみで反力が増えることがあります。選定シリーズの座標系と複合荷重の方法を確認し、1軸の許容荷重を一律の「横荷重率」へ変換しないでください。
停止の初期確認には運動エネルギーを使います。
クッション進入速度は、選定したクッションまたは外部ストッパ内で減速が始まるときのピストンまたはキャリッジ速度です。平均ストローク速度より大幅に高いことがあるため、メーカーが示す選定方法で測定または推定してください。
ここで、はジュール単位の運動エネルギー、はキログラム単位の総移動質量、はクッション進入時の毎秒メートル単位の速度です。エネルギーは速度の二乗で変化するため、を2倍にすると、同じ質量で運動エネルギーは4倍になります。
ストッパはクッションストローク中の空圧駆動仕事も吸収する必要があります。
ここで、は減速中もキャリッジを駆動し続ける実効力、は実効停止距離です。これは予備確認の関係式であり、メーカーの許容エネルギー図の代わりではありません。正確なカタログ手順を使い、関係する場合は重力を含め、指定された荷重係数またはディレーティング規則を適用してください。
流量調整弁をエネルギー吸収器と考えないでください。速度は変えられますが、減速荷重はクッション、ショックアブソーバ、ストッパ、取付け部、構造体に伝わります。跳ね返り、エンドキャップ衝撃、締結部品の緩み、ガイドの遊び、センサーのチャタリングは、停止構成を見直すサインです。
移動荷重の運動エネルギーガイドで基本計算を説明しています。シリンダクッションエネルギー計算ツールを予備確認に使い、その入力と結果を選定モデルの公開限界値と比較してください。
空圧軸における仕分け精度とは何か
ISO 13849-1:2023は安全関連制御システム設計の方法論を提供しますが、特定の仕分け機に位置決め公差や必要パフォーマンスレベルを割り当ててはいません。仕分けの受入れでは、製品検出、判断タイミング、キャリッジ終端、機械ストッパの挙動、製品の到着先確認を別々に定義する必要があります(ISO 13849-1:2023)。
これらの測定を1つの「精度」数値へまとめないでください。
- 検出再現性:製品センサーの切替位置またはタイムスタンプのばらつき。
- 指令遅延:検出からバルブ出力指令までの時間。
- 動作再現性:同じ接近方向からのキャリッジ到着時間と位置のばらつき。
- 終端の定義:ストッパ、クッション、ロック、ブレーキ、制御サーボ空圧ループなど、物理的に位置を決める部品。
- 仕分け結果:正しい製品が、接触損傷、取り逃がし、二重仕分け、次の製品との干渉なしに正しい到着先へ届いたか。
リードスイッチまたはソリッドステートスイッチは通常、磁気ターゲットが検出区域へ入ったことを知らせます。それだけで正確な機械位置を作るわけではありません。プログラム可能な中間位置には適切なフィードバックと制御構成が必要で、標準方向制御バルブと2つの終端スイッチの組み合わせは通常、端から端までの動作システムです。
到着時間、終端位置、跳ね返り、整定時間、誤仕分け結果について別々の公差を書きます。次に測定位置、センサー分解能、サンプリング方法、接近方向、荷重、圧力、温度、レシピを記載します。この仕様に必要な用語は、再現性と精度のガイドで確認できます。
仕分け軸のFAT/SAT証拠
ANSI/PMMI B155.1-2023は、包装機械のサプライヤーと使用者を、正式で文書化されたリスクアセスメントプロセスに導きます。FATとSATでは、短い公称速度の無負荷・冷間運転だけを実演するのではなく、そこから得た要件を、宣言条件下で観察可能な合否証拠へ変換します(PMMI)。
有用な受入れマトリクスは、運転条件と故障モードを交差させます。1列目に機械が行っていること、別の列に測定値、3列目にプロジェクト固有の限界と証拠記録を記載します。
これらの要件を分析すると、公称速度での1回の実演だけでは、完全な出荷判定を確立できません。試験セットは、宣言した機械的な限界、動圧、暖機状態、関係する環境暴露、リスクアセスメント済みの故障を、試験したハードウェアとソフトウェア構成を維持したまま網羅する必要があります。
| 試験条件 | 記録する測定値 | 試験前に定義する受入れ基準 |
|---|---|---|
| 公称レシピ | 製品処理量、到着時刻、終端位置、圧力、仕分け結果 | 必要な出力とタイミング分布 |
| 最速レシピ | 最短製品間隔と往復動作の全タイミング予算 | 次の製品とのタイミング競合がないこと |
| 宣言した最大移動質量 | ピーク速度またはクッション進入速度、跳ね返り、停止状態、ガイド反力の証拠 | 正確なモデルの荷重、モーメント、エネルギー限界内 |
| 宣言した最低動圧 | 加速中のポート圧力、移動時間、終端状態の確認 | 試験後にレギュレータ設定を上げることなく安全動作を完了すること |
| 暖機後の連続運転 | タイミングドリフト、温度観察、漏れ、ガイドのがた、停止挙動 | 熱的に安定した後も同じ受入れ限界内に収まること |
| 詰まりまたは製品の閉塞 | 製品との接触、過負荷応答、閉じ込めエネルギー、復旧シーケンス | 制御不能な動作や危険な自動再起動がないこと |
| 製品センサー故障 | 診断応答、出力抑制、故障表示 | リスクアセスメントで定めた故障時挙動に一致すること |
| 空気または電源の喪失と復旧 | キャリッジ挙動、保持荷重、蓄積エネルギー、再起動指令 | 定義した安全状態に到達または維持し、予期しない再起動がないこと |
| ガードまたは非常停止の要求 | 停止応答と残留空圧動作 | 検証済み安全機能仕様に一致すること |
| 洗浄または環境暴露 | シール、腐食、センサー、ケーブル、潤滑剤、浸入状態 | 宣言した製品および設置定格に一致すること |
すべての機械に共通する試料数を作らないでください。受入れ計画で、サイクル数、許容ミス数、信頼性の評価方法、暖機時間、レシピ、故障の繰返し回数を定めます。安全機能の妥当性確認と生産能力の検証は異なる問いに答えるため、必要な証拠も異なる場合があります。
生データのトレースと構成データを報告書とともに保存します。シリンダ品番、バルブとコイル、チューブのサイズと長さ、流量調整設定、供給圧力とポート圧力の測定位置、センサー品番、PLCリビジョン、レシピ、積載物、周囲条件、試験日を含めます。試験した構成がない合格結果は、保守後に再現することが困難です。
食品、洗浄、防爆環境では仕様がどう変わるか
FDAは、食品接触物品の規制上の位置付けが、構成物質、適用される認可、製造者、意図した使用条件によって決まると説明しています。したがって、シール、グリース、コーティング、その他の材料が食品に接触する可能性が合理的にある場合、一般的な「FDA準拠シリンダ」という記載だけでは不十分です(FDA)。
まず暴露境界を定義します。
- アクチュエータが製品区域および飛沫区域の外にある場合は、ガード、カバー、排水、洗浄によって移行や汚染を防ぐ方法を文書化します。
- 材料が食品に接触する可能性がある場合は、一般的なシール材ラベルではなく、正確な用途と条件に対する追跡可能な証拠を求めます。
- 洗浄環境では、アクチュエータ、スイッチ、コネクタ、ケーブル引込部、継手、締結部品、カバー、排水、潤滑剤、洗浄薬品との適合性を含む、設置済みのアセンブリ全体を確認します。
- IP等級は、記載された試験条件における、定格が付与された正確な製品またはエンクロージャの等級として扱います。センサーの等級を機械設備全体へ移し替えないでください。
- クリーン生産では、正確なモデルについて、粒子、グリース、排気、材料、洗浄、包装のデータを確認します。室内のクラス分類がアクチュエータを認証するわけではありません。
ATEX指令2014/34/EUは、爆発の可能性がある雰囲気で使用することを意図した機器および保護システムを対象とします。雰囲気、ゾーン、ガスまたは粉じんグループ、温度クラス、機器カテゴリー、市場要件を確定した後にのみ関係します(欧州委員会)。
粉じんは、ATEX対象外の通常の機械にも影響します。粉体はガイドへ侵入し、センサーを覆い、排気サイレンサを詰まらせ、摩擦を変えることがあります。湿式洗浄によって不適合なグリースが洗い流されたり、薬品がシール接触部へ入り込んだりすることもあります。これらの条件は、一般的な「過酷環境」というチェックボックスではなく、デューティシートと受入れ試験に記載します。
RFQと設計リリース資料
ParkerのOSP-P方式は、移動質量とクッション進入速度を含む、許容荷重、力、モーメント、クッション性能に基づいて選定します。ボアとストロークだけを記載したRFQでは、高速仕分け用途を無効にする可能性が最も高い変数が抜け落ちます(Parker OSP-Pカタログ)。
サプライヤーと機械インテグレータへ、次の情報を送ります。
- 関係するすべてのレシピの完全な仕分けシーケンス。
- 製品処理量、最小ピッチ、必要な判断ウィンドウ。
- ストローク、姿勢、取付け、使用可能な外形スペース、中間支持。
- キャリッジ、ツーリング、ケーブル、ホース、製品を含む総移動質量。
- サプライヤーの座標系における重心オフセットと外力。
- 目標平均速度、測定または推定したクッション進入速度、加速度、減速度。
- 必要な終端位置、到着時間、跳ね返り、整定の許容差。
- 使用可能な静圧とアクチュエータ位置での最低動圧。
- バルブ、ポート、継手、チューブ、サイレンサ、流量調整の詳細。
- 内部クッション、外部ショックアブソーバ、ブレーキ、ロック、機械ストッパの構成。
- 製品センサー、シリンダセンサー、フィードバック装置、コントローラ、診断カバレッジ。
- ガード、非常停止、空気喪失、電源喪失、詰まり、再起動に対する安全状態の挙動。
- 温度、粉じん、水、薬品、食品接触境界、防爆区域分類。
- 1サイクルの正確な定義を添えた年間予想サイクル数と移動量。
- FAT/SAT条件、合否限界、記録、保守状態、変更管理要件。
長ストロークの流量と支持計算には、ロッドレスシリンダのコンベヤサイジングガイドを使用します。芯出しとガイドのかじりには、ガイドレール平行度公差ガイドを使用します。
実務上の選定ルールは何か
ISO 12100は文書化されたリスクアセスメントとリスク低減を要求し、ISO 4414は空圧システムの危険を扱います。正確なモデルの限界とFAT/SAT結果が、宣言したレシピ、荷重、環境、故障、安全状態を網羅している場合に限り、ロッドレス軸を承認します(ISO 12100、ISO 4414)。
「2 m/s」「5,000万サイクル」「±0.1 mm」を単独のラベルとして購入しないでください。定義されたデューティ、公開されたモデル限界、合意した試験方法、測定証拠を備えた、追跡可能な構成を購入します。機械の製品ピッチ、積載物、ガイド形状、停止方法、バルブ、配管、圧力、ソフトウェア、環境が変わった場合は、元の妥当性確認が引き続き適用できるかを再検討します。
最も優れた包装仕分け機は、最大の数値を掲げる軸ではありません。機械が宣言した最悪の運転条件で、タイミング、荷重経路、停止エネルギー、制御、環境適合性、故障時挙動が文書化された限界内に収まる軸です。
高速ロッドレスシリンダ仕分けFAQ
ISO 15552は規定されたロッドシリンダの互換寸法を対象とし、ISO 4414は空圧システムの安全を、PMMI B155.1は適用範囲内の包装機械を扱います。これらの区別により、ロッドレスシリンダの普遍的な限界値を作らずに、速度、精度、食品用途、クッション、受入れ証拠に関するよくある疑問へ答えられます(ISO、PMMI)。
ISO 15552は高速包装用ロッドレスシリンダを認証するか
いいえ。ISO 15552:2018は、着脱式取付けを備えた規定の単動または複動ロッド付き空圧シリンダの互換寸法を定めます。ロッドレスシリンダの速度、ガイド容量、再現性、クッション、耐用年数を認証するものではありません。正確なロッドレスモデルのカタログを確認し、設置した仕分けデューティを別途妥当性確認してください。
毎分の包装数は毎分のシリンダサイクル数と同じか
必ずしも同じではありません。仕分け機は複数の製品にわたって1つの位置を保持したり、不良品のときだけ動いたり、1つの製品間隔内に移動と復帰を必要としたりします。アクチュエータの頻度や流量を仕様化する前に、製品シーケンスを検出、指令、バルブ、動作、保持、復帰の時間へ変換してください。
磁気スイッチで±0.1 mmの仕分け精度を保証できるか
それだけでは保証できません。シリンダスイッチは通常、磁気ターゲットが検出領域へ入ったことを示します。終端精度は、ガイド、機械ストッパ、クッション、荷重、進入方向、圧力、速度、取付け、測定方法にも左右されます。スイッチの再現性は、キャリッジ位置と最終仕分け結果とは別に仕様化してください。
高速ロッドレスシリンダに外部ショックアブソーバが必要になるのはいつか
選定したメーカーの質量・速度、荷重モーメント、クッションエネルギーの手順を使用します。内部クッションが宣言した移動質量と駆動エネルギーを吸収できない場合、または停止構成でより厳しい跳ね返り制御が必要な場合は、外部ショックアブソーバが必要です。カタログが要求する場合は、荷重の実効重心の近くに取り付けます。
FATとSATではどの証拠を保持すべきか
同期したタイミングと圧力のトレース、位置または終端状態の記録、仕分け結果、試験したレシピ、積載物、シリンダとバルブの品番、チューブ詳細、流量調整設定、ソフトウェアリビジョン、環境条件、故障試験結果、署名済み受入れ限界を保持します。これらの記録により、保守や変更の後でも結果を再現できます。
出典と技術資料
- ANSI/PMMI B155.1-2023。 記載された適用範囲における包装・加工機械の安全要件とリスクアセスメント。PMMI規格ページ。2026年7月26日取得。
- ISO 12100:2010。 機械の安全性、リスクアセスメント、リスク低減。ISO公式ページ。2026年7月26日取得。
- ISO 4414:2010。 空圧流体動力システムおよびコンポーネントの一般規則と安全要件。ISO公式ページ。2026年7月26日取得。
- ISO 13849-1:2023。 制御システムの安全関連部に関する一般原則。ISO公式ページ。2026年7月26日取得。
- ISO 15552:2018。 着脱式取付けを備えた規定の単動または複動ロッド付き空圧シリンダの寸法シリーズ。ISO公式ページ。2026年7月26日取得。
- Parker OSP-Pカタログ0980。 ロッドレスシリンダの荷重、モーメント、クッション、クッション進入速度に関する指針。Parker公式PDF。2026年7月26日取得。
- SMC MY1Bカタログ。 モデル固有の許容荷重、モーメント、速度、ショックアブソーバ選定に関する指針。SMC公式PDF。2026年7月26日取得。
- FDA食品接触材料。 コンポーネント、認可、製造者、意図した使用条件の規制上の位置付け。FDA公式ガイダンス。2026年7月26日取得。
- 欧州委員会ATEX。 爆発の可能性がある雰囲気で使用することを意図した機器および保護システム。欧州委員会。2026年7月26日取得。