

 客製夾爪夾指設計如何解決複雜零件搬運難題?依 SMC 建議的 10 至 20 倍工件重量、接觸幾何、夾爪力矩、材料、公差與驗證測試,設計客製氣動夾爪夾指。
所有文章
最新氣動選型筆記
使用最新倍拓氣動文章準備更清楚的產品問題、比較元件選項並縮短技術確認時間。
- 客製夾爪夾指設計如何解決複雜零件搬運難題?依 SMC 建議的 10 至 20 倍工件重量、接觸幾何、夾爪力矩、材料、公差與驗證測試,設計客製氣動夾爪夾指。
 旋轉致動器漂移與定位誤差是否正在拖累生產效率?從背隙、洩漏、動態壓力、感測器與停止能量逐項診斷負載下的旋轉致動器漂移;SMC 指出 CRA1 齒輪背隙可在 1° 以內。
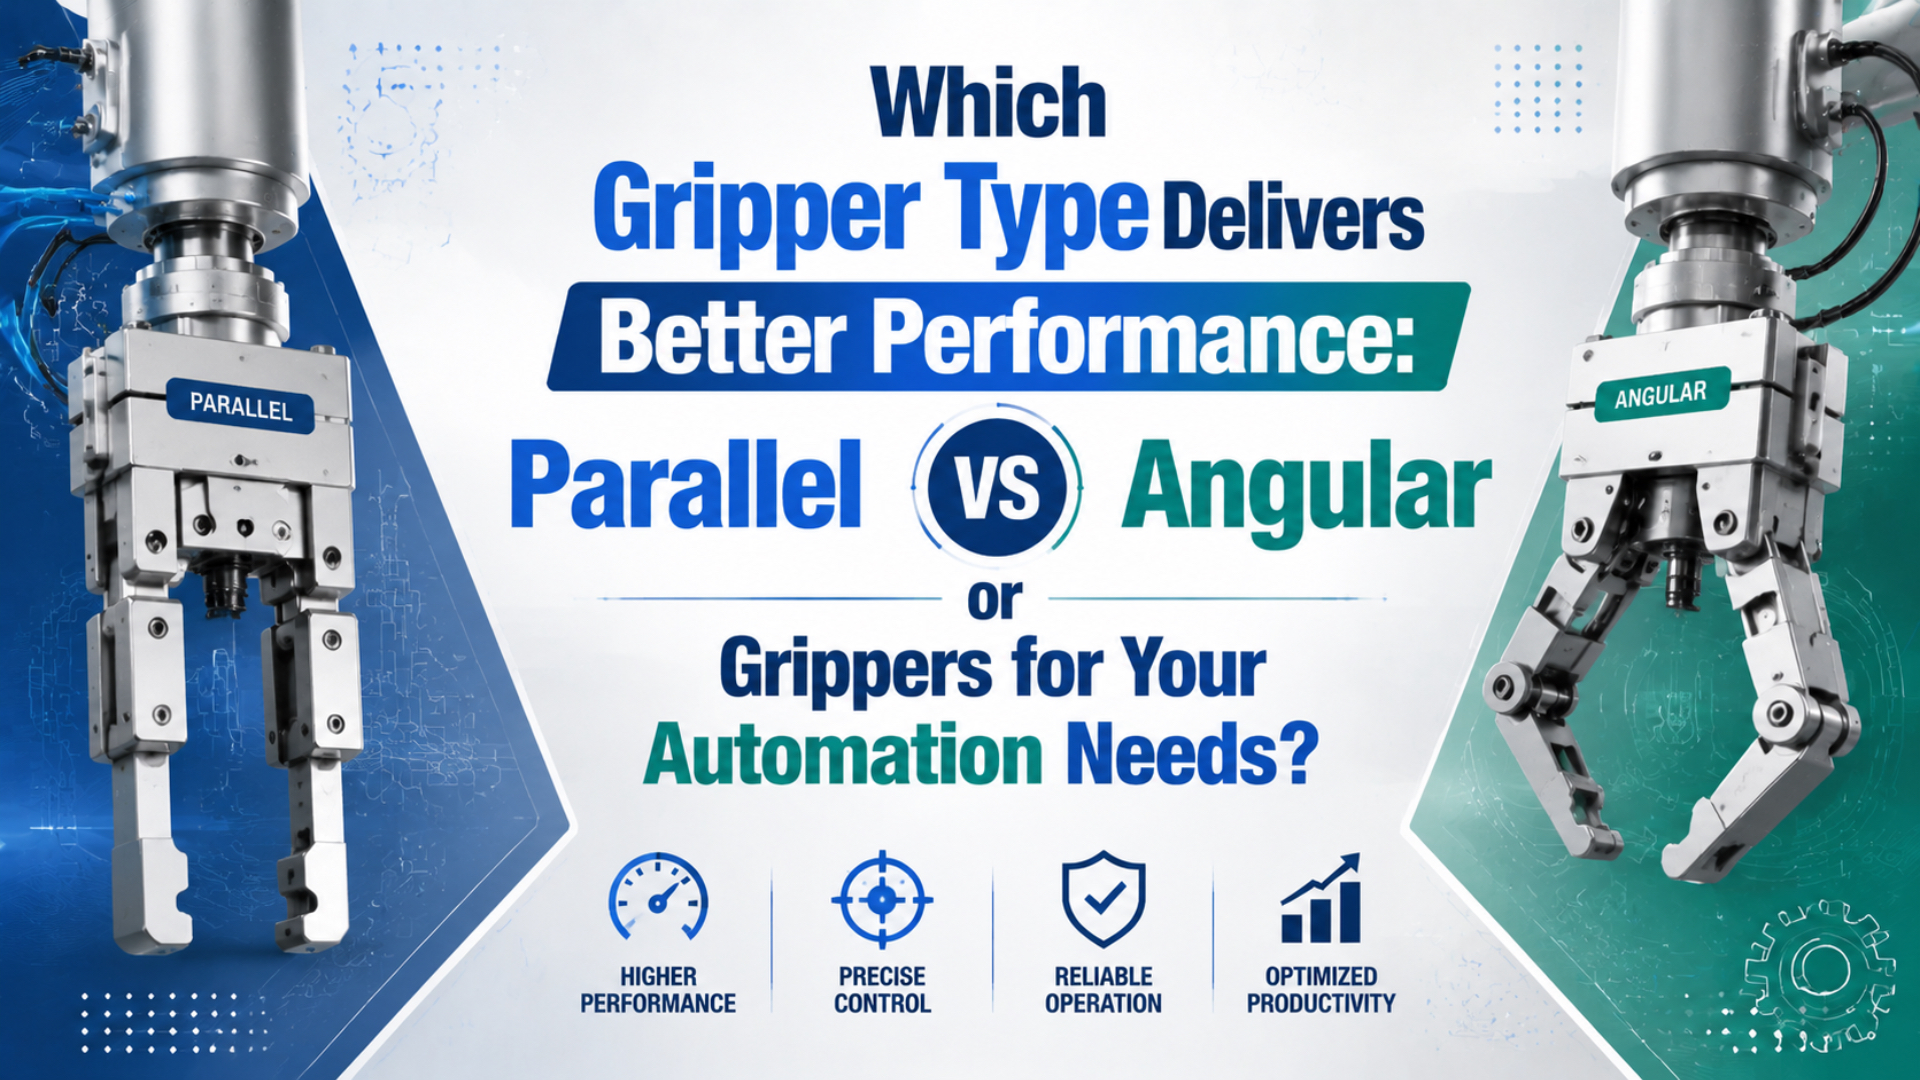 哪種夾爪性能更好:自動化應用該選平行夾爪還是角型夾爪?用顎爪路徑、間隙、夾指長度、夾持力與故障狀態比較平行與角型夾爪,並套用 SMC 10-20 倍工件重量初選指引。
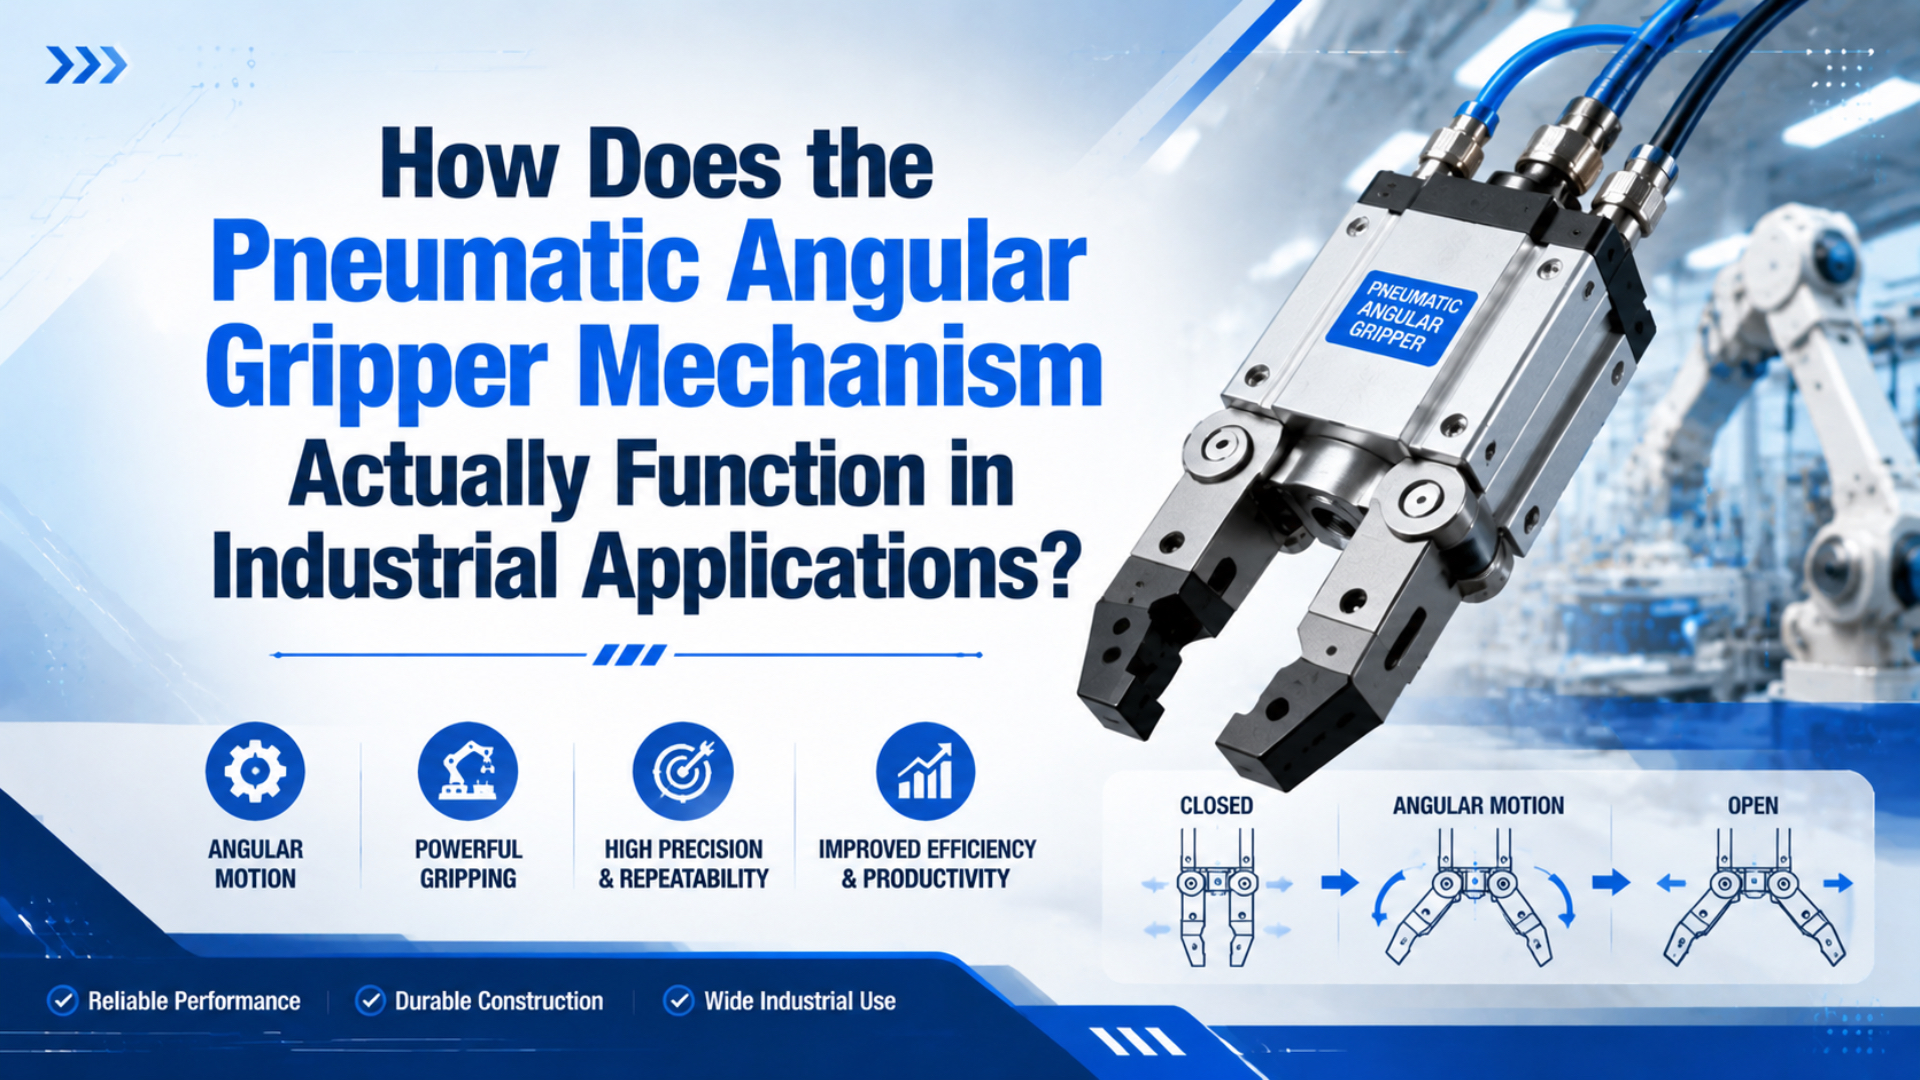 氣動角型夾爪機構在工業應用中實際如何運作?了解角型夾爪如何把活塞行程轉成爪口旋轉,並用 0.10-1.36 N·m MHC2 資料、夾指半徑、背隙、感測與失氣狀態檢查選型。
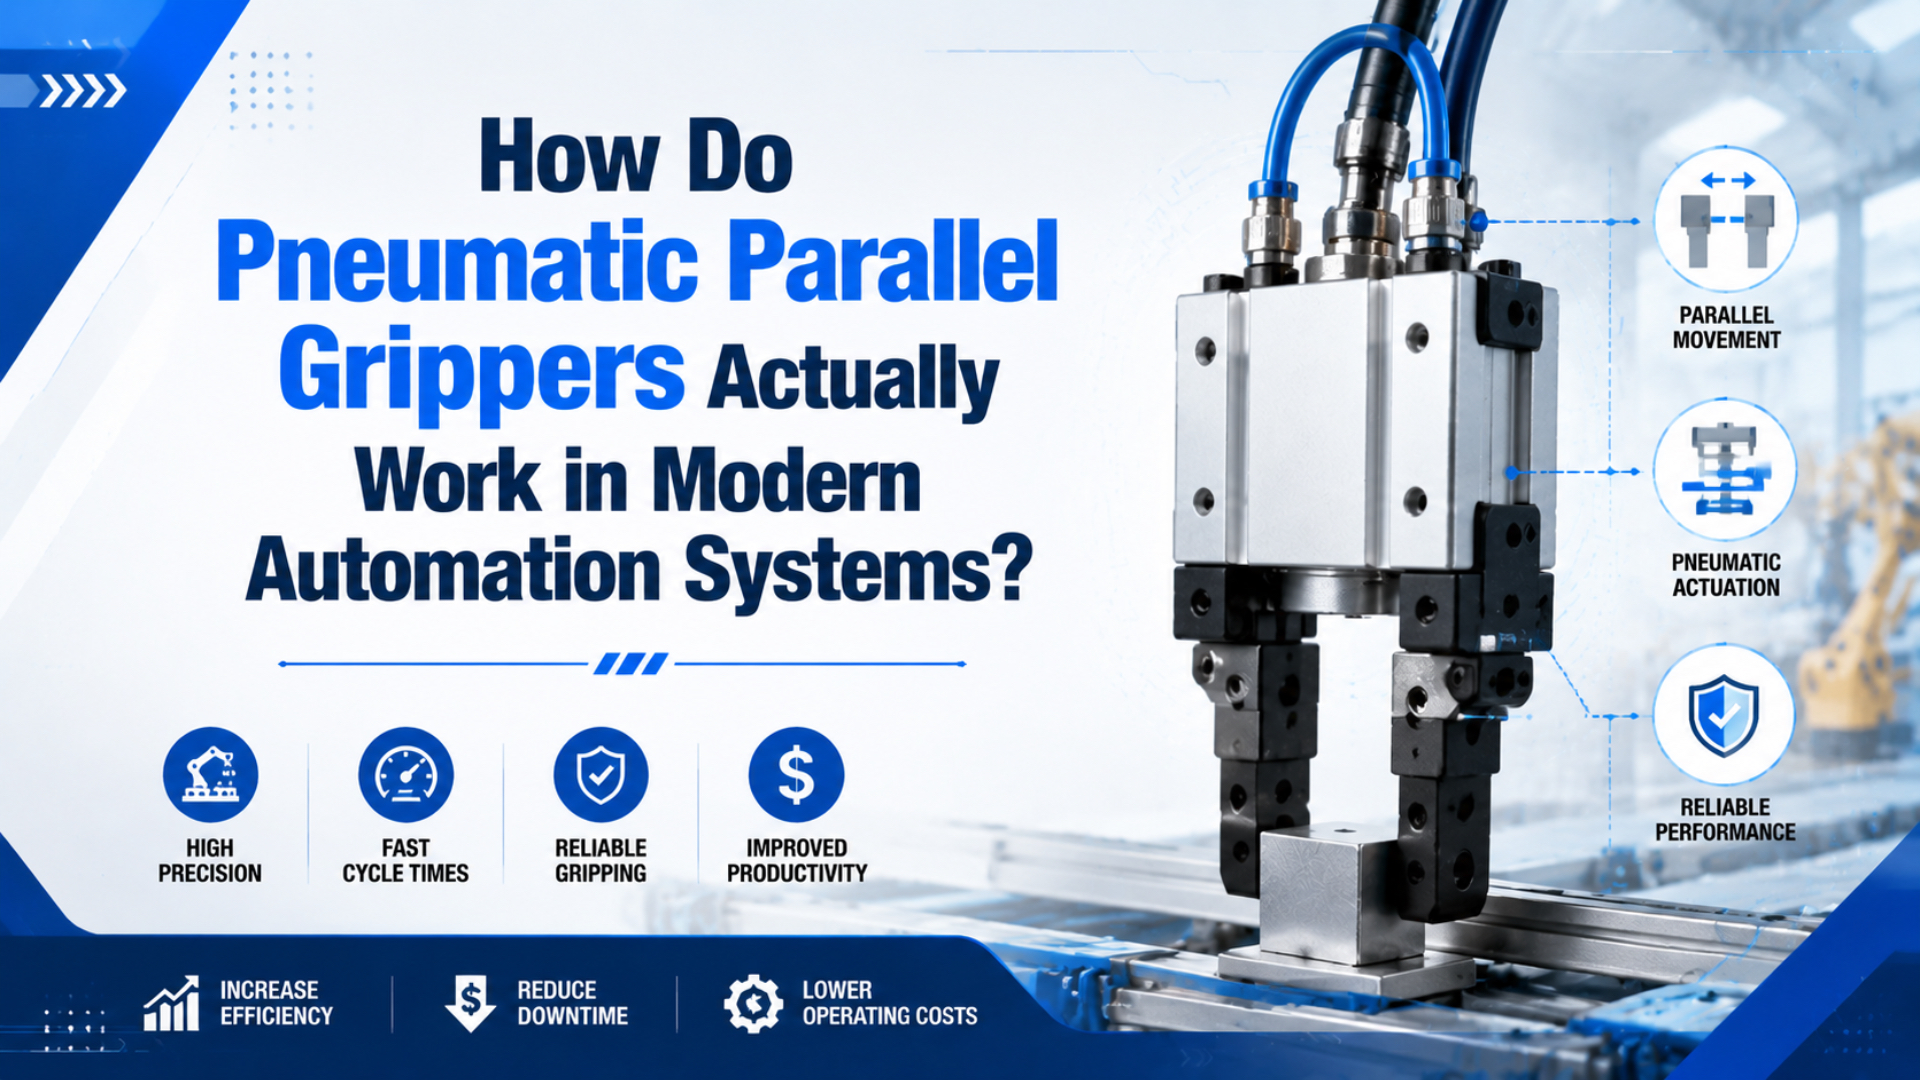 氣動平行夾爪在現代自動化系統中究竟如何運作?了解兩爪氣動平行夾爪如何把閥控壓力轉換成同步運動,並檢查力量、夾指長度、背隙與失氣狀態。
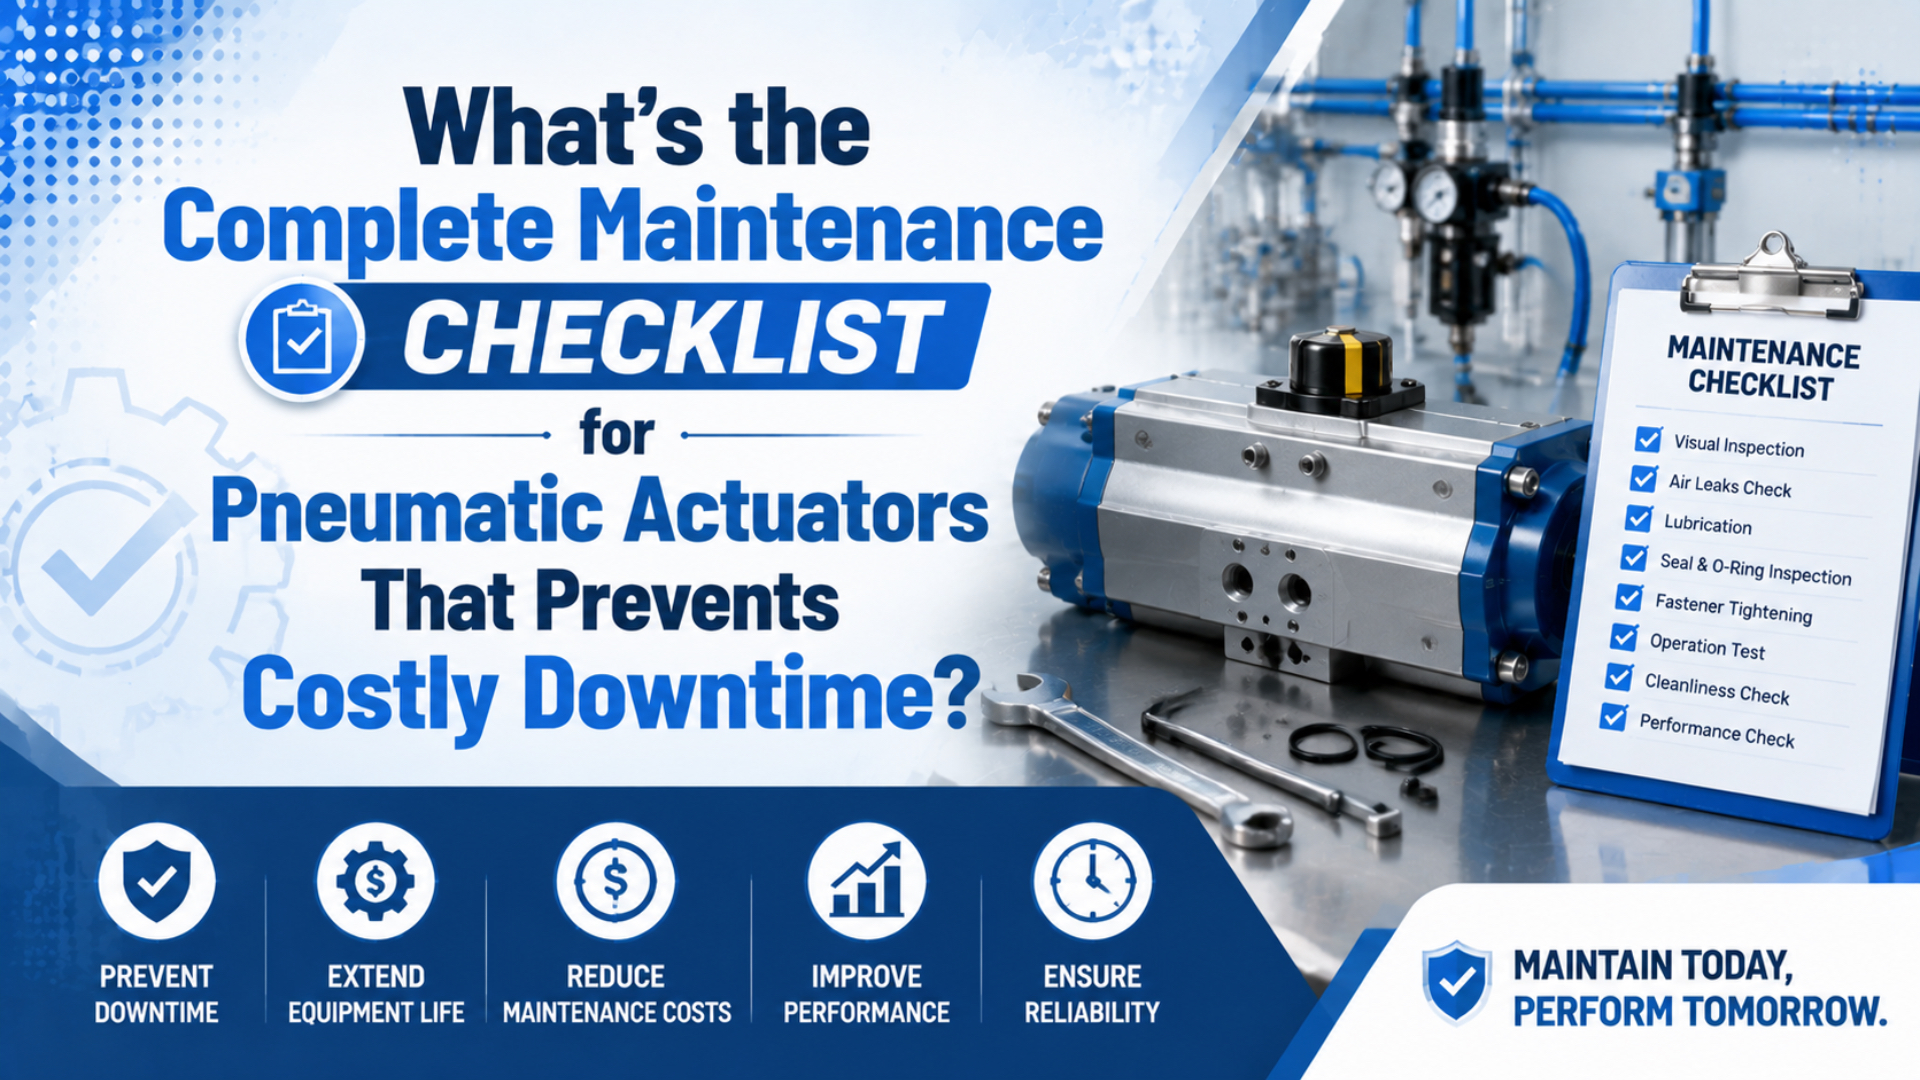 能避免高昂停機成本的完整氣動致動器維護清單是什麼?使用這份氣動致動器維護清單控制儲能、檢查 3 類空氣污染物、追蹤洩漏,並在高昂停機前驗證維修。
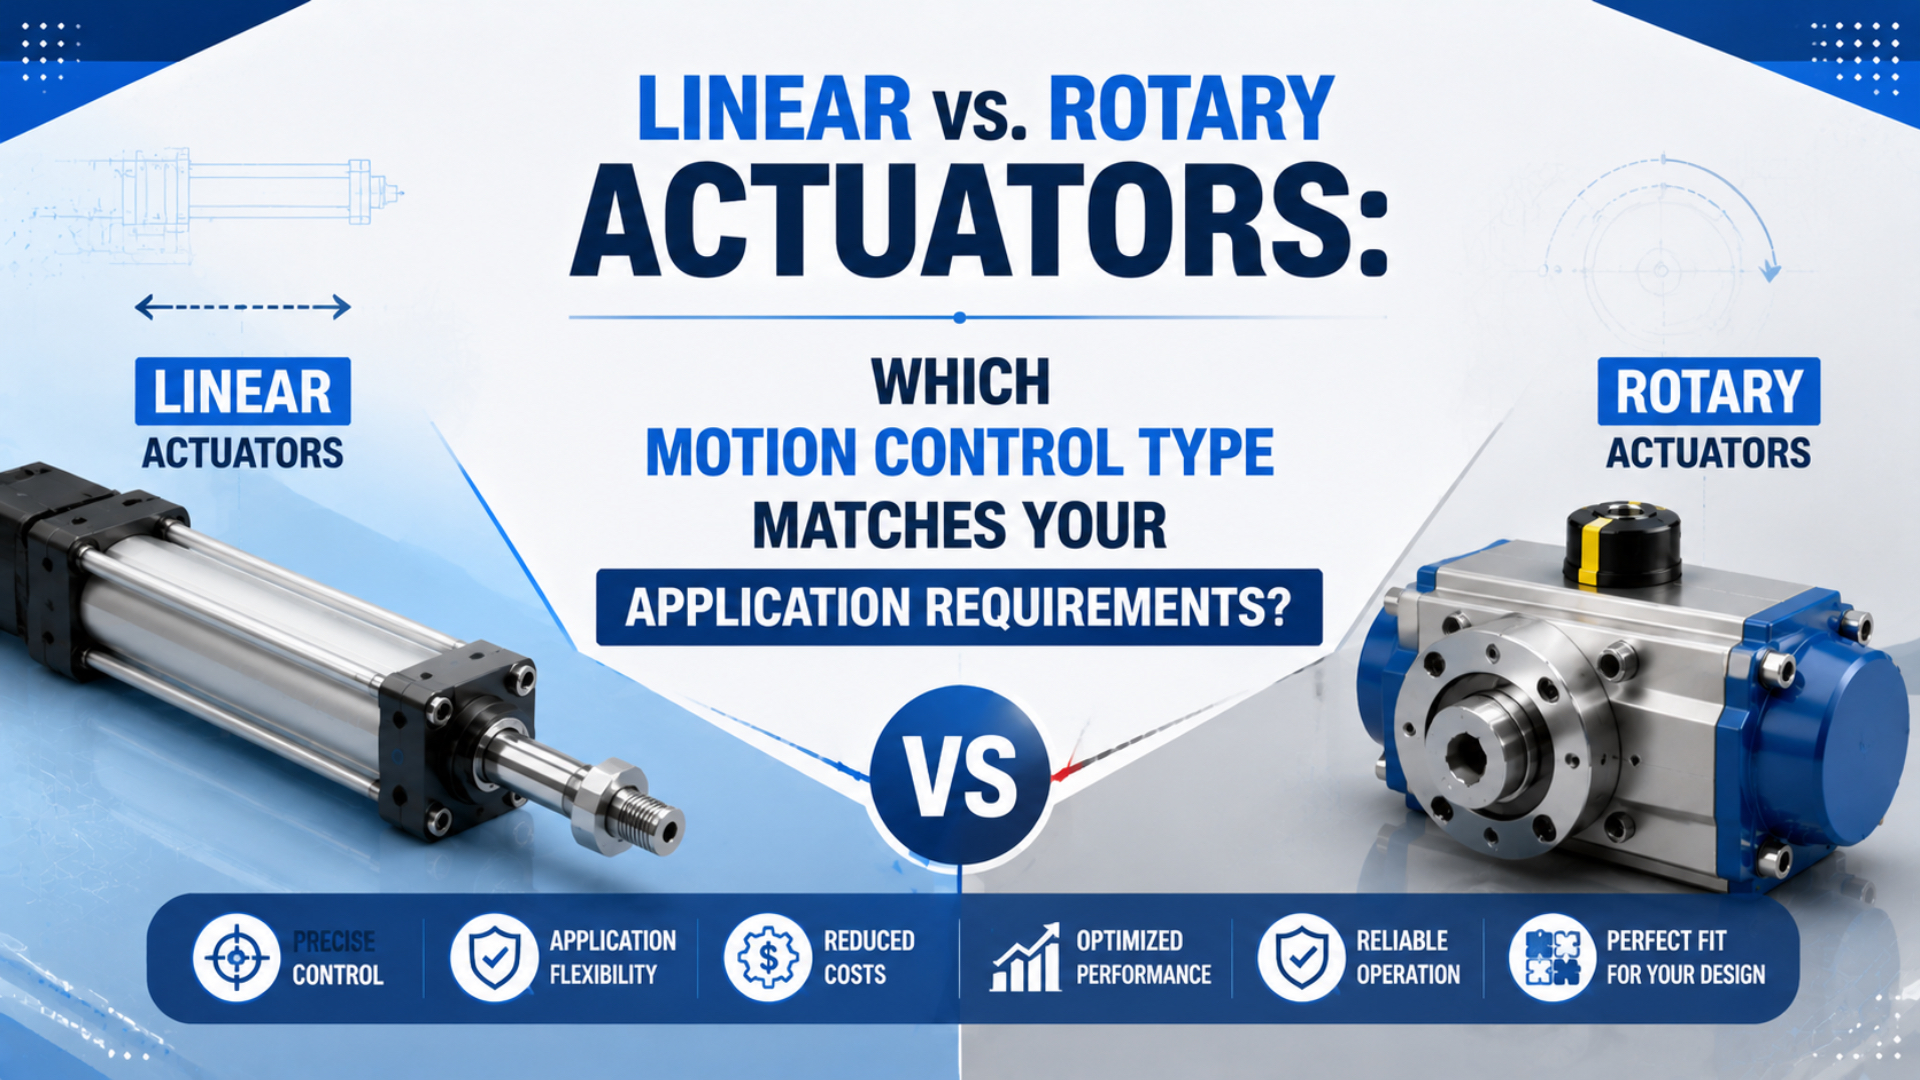 直線致動器與旋轉致動器:哪種運動控制型式符合你的應用需求?依 ISO 15552 氣缸範圍、SMC 90-270° 旋轉範圍、力、扭矩、慣量與 RFQ 檢查比較直線與旋轉致動器。
 將回授感測器整合至氣動致動器,如何提升自動化精度?了解為何 0.01 mm 感測器解析度不等於致動器精度,並正確整合回授、PLC 輸入、比例閥、故障邏輯與驗收測試。
 氣動夾爪如何提升取放自動化效率?從爪口行程、夾持力、感測器、管路與動態壓力診斷氣動夾爪週期時間;CAGI 建議把壓降限制在 10% 內。